AMR en fábrica: intralogística con AMR entre almacén y líneas de producción
- La intralogística con AMR conecta almacén y líneas con entregas pequeñas y frecuentes, sin carretillas en producción y con trazabilidad automática de cada misión.
- Es un mercado maduro: en 2024 se vendieron 102.900 robots profesionales de transporte y logística, un 14 % más, según la IFR.
- En la manufactura europea, el 16 % de las empresas usa robots industriales y solo alrededor del 4 % robots de servicio, según Eurofound: el transporte entre células sigue siendo manual.
- La flota se calcula con robots = misiones/h × tiempo de ciclo / (3.600 × disponibilidad) y se valida en simulación antes de comprar.
- Los fallos típicos no son del robot: consumos sin medir, retorno de vacíos olvidado, puestos ocupados, carga de baterías, suelos y wifi.
En muchas fábricas, las personas más cualificadas pierden horas empujando carros. Llevan kits del almacén a la línea, retiran producto terminado y devuelven contenedores vacíos. Es trabajo necesario, pero no añade valor y además cansa.
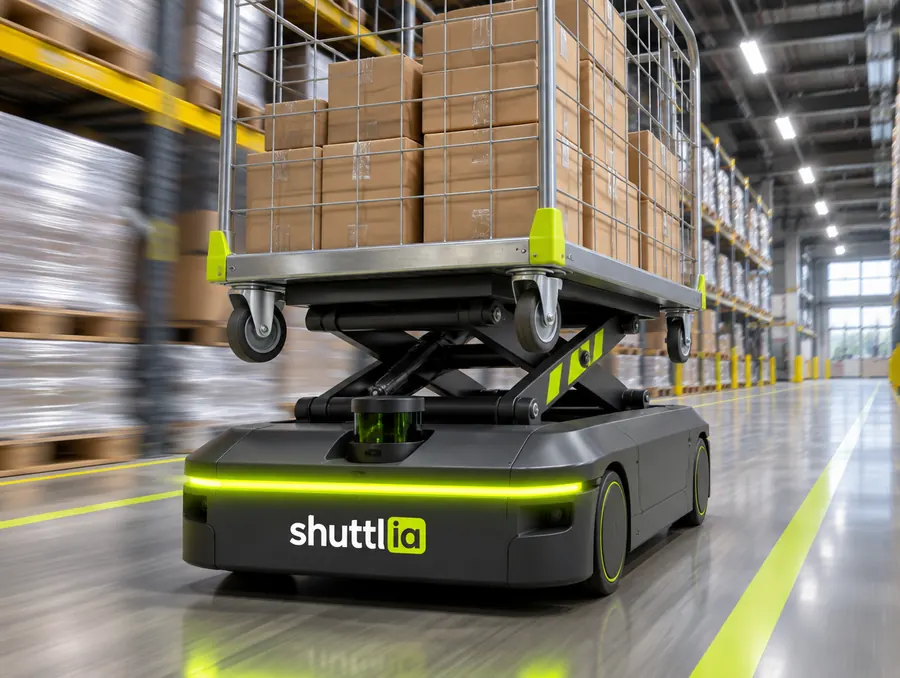
La intralogística con AMR resuelve justo ese tramo: los robots móviles autónomos conectan almacén y líneas con entregas pequeñas y frecuentes, sin carretillas en los pasillos de producción. No es una tecnología de nicho. Según la Federación Internacional de Robótica, en 2024 se vendieron 102.900 robots profesionales de transporte y logística, un 14 % más, y la propia federación explica que son sobre todo robots móviles para transportar y manipular mercancía.
En este artículo vamos al grano: qué flujos de fábrica encajan, cómo se disparan las misiones, cómo se calcula cuántos robots hacen falta, cuándo es mejor otra solución y qué preguntar antes de firmar. Si aún no tienes clara la diferencia entre un AMR y un AGV, empieza por Qué es un robot AMR, cómo navega y en qué se diferencia de un AGV y vuelve aquí.
Por qué la intralogística de fábrica es un buen sitio para empezar
El transporte interno de una planta tiene tres rasgos que lo hacen muy automatizable. Las rutas se repiten, las cargas son conocidas y el coste de un fallo es visible: una línea parada porque no llegó el material.
Además, la industria ya está acostumbrada a convivir con robots. Según la IFR, la densidad media en la industria manufacturera de la UE es de 231 robots por cada 10.000 empleados, frente a una media mundial de 132, con datos de 2024. Pero esos robots suelen estar fijos en una célula. Lo que se mueve entre células sigue haciéndose a mano o con carretilla.
Los datos de Eurofound lo confirman: en la industria manufacturera, el 16 % de las empresas usa robots industriales, pero solo alrededor del 4 % usa robots de servicio, que es la familia a la que pertenecen los AMR. Hay mucho recorrido entre la célula automatizada y el pasillo que la alimenta.
Y hay un motivo de salud laboral. El INSST recuerda que el 29 % de los accidentes laborales con baja tiene su origen en sobresfuerzos: 156.898 accidentes en 2024. Empujar carros cargados durante un turno entero forma parte de ese problema.
Flujos típicos que un AMR resuelve en planta
No todos los movimientos de una fábrica son iguales. Estos son los que mejor encajan con robots móviles:
- Kits de componentes del almacén a la línea, en contenedores o carros, con entregas pequeñas y frecuentes.
- Producto terminado de la línea al almacén, al control de calidad o a la zona de expedición.
- Retorno de contenedores vacíos y embalajes reutilizables, que suele ser el flujo olvidado.
- Semielaborados entre procesos que no están en línea, por ejemplo entre mecanizado y montaje.
- Muestras al laboratorio de calidad, con trazabilidad de hora de recogida y entrega.
- Herramientas y utillaje entre el taller y las máquinas en los cambios de formato.
La clave es pensar en circuitos, no en viajes sueltos. Un robot que lleva un kit lleno y vuelve con un contenedor vacío hace el doble de trabajo útil que uno que vuelve vacío. Diseñar esos emparejamientos es lo que más mejora el rendimiento de la flota.
Los movimientos de palé completo a nivel de suelo, con cargas pesadas y largas distancias, suelen encajar mejor con carretillas autónomas que con AMR de contenedores.
Disparadores de las misiones: quién le dice al robot que salga
Un AMR sin una buena lógica de llamada es un robot esperando. Las misiones pueden lanzarse de varias formas, y lo normal es combinar dos o tres:
- Desde el MES o el ERP, cuando se lanza una orden de fabricación o se consume material.
- Desde un pulsador o una pantalla en el puesto de línea, cuando el operario necesita reposición.
- Desde un sensor de presencia o de nivel en la estación de entrega, cuando se vacía la ubicación.
- Por horario, para rutas fijas tipo tren lechero con paradas programadas.
Lo ideal es que las misiones salgan solas del sistema de producción. El pulsador es útil como respaldo, pero depende de que alguien se acuerde. Un sensor en la estación es barato y elimina olvidos.
El gestor de flota recibe esas peticiones, asigna el robot más adecuado y gestiona prioridades y cruces. Si vas a tener robots de distintos proveedores, conviene exigir una interfaz común; lo explicamos en VDA 5050: un solo gestor de flota para robots de marcas distintas.
Ejemplo con supuestos: cuántos AMR necesita una línea
Vamos con un caso trabajado. Ejemplo con supuestos: todos los valores son hipotéticos y sirven para enseñar el método, no son datos de un cliente.
- 6 puestos de montaje, cada uno consume 1 contenedor de componentes cada 15 minutos.
- Cada entrega lleva un contenedor lleno y recoge uno vacío en el mismo viaje.
- Distancia media almacén-puesto: 120 m por sentido.
- Velocidad media efectiva del robot, contando cruces y frenadas: 1,0 m/s.
- Carga y descarga: 30 s en cada extremo. Esperas y colas: 30 s por misión.
- Disponibilidad tras paradas de carga de batería: 85 %.
Paso 1. Misiones por hora: 6 puestos × 4 entregas/h = 24 misiones/h.
Paso 2. Tiempo de ciclo por misión: desplazamiento (2 × 120 m / 1,0 m/s = 240 s) + carga y descarga (2 × 30 s = 60 s) + esperas (30 s) = 330 s.
Paso 3. Capacidad por robot: 3.600 s / 330 s = 10,9 misiones/h. Con disponibilidad del 85 %: 10,9 × 0,85 = 9,3 misiones/h.
Paso 4. Flota nominal: 24 / 9,3 = 2,6, es decir, 3 robots.
Paso 5. Margen para picos: si en el cambio de turno la demanda sube un 20 %, 24 × 1,2 = 28,8 misiones/h; 28,8 / 9,3 = 3,1, que ya pide un cuarto robot o reorganizar las entregas.
Fórmula resumida: robots = misiones/h × tiempo de ciclo (s) / (3.600 × disponibilidad).
Este cálculo en hoja es útil para una primera cifra, pero no ve los cruces, los atascos en puertas ni las colas en el muelle de carga. Por eso, antes de cerrar la flota, la simulamos con los datos reales; lo contamos en Simulación flota AMR: cuántos robots necesitas, con tráfico, carga y picos. Si quieres hacer este cálculo con tus rutas y consumos, pide tu estudio gratuito y lo revisamos contigo.
AMR, carros, trenes o transportador fijo: tabla de decisión
El AMR no es siempre la respuesta. Depende del volumen, la distancia y lo que cambie el layout. Esta tabla resume los criterios que usamos para decidir:
| Criterio | Carro manual | Tren remolcador con conductor | AMR | Transportador fijo |
|---|---|---|---|---|
| Volumen de movimientos | Bajo | Medio y alto en rutas fijas | Medio, entregas frecuentes | Muy alto y constante |
| Distancia | Corta | Larga | Corta y media | Corta y media |
| Cambios de layout | Sin problema | Hay que replanificar rutas | Se reconfigura en software | Obra y desmontaje |
| Personal necesario | Una persona por viaje | Un conductor por tren | Supervisión de flota | Mantenimiento |
| Ocupación de pasillo | Variable | Alta en cruces | Moderada | Permanente |
| Trazabilidad de entregas | Manual | Manual o escáner | Automática por misión | Por lectura de códigos |
Regla práctica: si el flujo es muy alto, constante y el layout no va a cambiar en años, un transportador suele ganar. Si hay muchas paradas en una ruta larga y fija, el tren tiene sentido. El AMR brilla cuando hay muchos destinos, entregas frecuentes de tamaño medio y una planta que se reorganiza a menudo.
¿Cuántos AMR necesitaría tu fábrica para alimentar sus líneas?
Con tus consumos, rutas y turnos calculamos la flota, simulamos los cruces y te decimos si la intralogística con AMR compensa en tu planta frente a carros, trenes o transportadores.
Pide un estudio de robots móvilesSeguridad, normas y convivencia con las personas
En fábrica el robot comparte pasillo con operarios, carretillas y visitas. La norma de referencia para vehículos sin conductor es ISO 3691-4, que fija requisitos de detección de personas, velocidades, zonas de operación y señalización. La desarrollamos en ISO 3691-4: seguridad de AMR y carretillas sin conductor, zonas, velocidades y validación.
Además, el marco legal cambia. El INSST recuerda que el Reglamento (UE) 2023/1230 de máquinas será aplicable a partir del 20 de enero de 2027 y deroga la Directiva 2006/42/CE. Si una flota se integra con estaciones de carga y descarga automáticas, el conjunto debe evaluarse como tal.
En la práctica, la convivencia se gana con detalles de diseño:
- Zonas marcadas en el suelo donde el robot tiene prioridad y donde la tienen las personas.
- Velocidad reducida en cruces, puertas y zonas con visibilidad limitada.
- Estaciones de entrega a la altura correcta, para que nadie tenga que agacharse ni levantar el contenedor.
- Señales acústicas y luminosas coherentes en toda la flota.
Ese último punto no es menor. La encuesta europea ESENER 2024 de EU-OSHA indica que el 52 % de las empresas declara la elevación o desplazamiento de personas o cargas pesadas como factor de riesgo. Si el robot llega pero el operario sigue levantando 15 kg desde el suelo, solo has movido el problema.
Errores habituales al llevar AMR a una fábrica
Hemos visto proyectos fallar por motivos que nada tienen que ver con el robot. Los más repetidos:
- Diseñar las misiones sin medir los tiempos reales de consumo de la línea. Se dimensiona con el plan teórico y la flota se queda corta en el primer pico.
- Olvidar el flujo de retorno. Los vacíos se acumulan en la línea y bloquean las estaciones de entrega.
- No prever qué hace el robot si el puesto está ocupado. Necesita una ubicación de espera o una regla de reintento.
- Olvidar los puntos de carga de batería, o colocarlos en un sitio que obliga a recorrer media planta.
- Suelos con juntas, rampas o desniveles que no se revisaron. El robot pierde velocidad o no pasa.
- Wifi irregular en zonas de producción con mucha estructura metálica.
- Puertas rápidas, ascensores o barreras sin integrar. Cada una es una conversación de señales que hay que diseñar.
Casi todos estos errores se detectan en la toma de datos y en la visita a planta. La preparación del entorno la tratamos en Preparar el almacén para AMR: suelo, red, pasillos, mapa y personas.
Checklist: qué medir y qué preguntar antes de decidir
Antes de pedir ofertas, reúne estos datos y haz estas preguntas. Te ahorrará semanas de idas y vueltas:
- Consumo real por puesto y por turno, no solo el teórico, incluidos los picos de arranque y cambio de turno.
- Tipo de unidad de carga: contenedor, carro, palé pequeño; peso máximo y dimensiones.
- Mapa de rutas con distancias, puertas, ascensores, rampas y cruces con carretillas.
- Estado del suelo: juntas, pendientes, limpieza y zonas con aceite o virutas.
- Cobertura wifi en toda la ruta y política de red de la planta.
- Sistema que lanzará las misiones: MES, ERP, pulsador, sensores, y quién mantiene esa integración.
- Qué pasa si un robot se para en mitad del pasillo y cómo se recupera.
- Estrategia de carga de batería y disponibilidad garantizada por turno.
- Interfaz abierta del gestor de flota para añadir robots de otros tipos en el futuro.
- Fórmula de compra o de servicio. La IFR señala que el modelo de robot como servicio creció un 42 % en 2024 en transporte y logística. Compara ambas con el mismo horizonte de años.
- Plan de formación para operarios, mantenimiento y supervisión de la flota.
Cómo lo resolvemos en Shuttlia
Nuestro método parte de la operación, no del robot. Primero tomamos datos: consumos por puesto, unidades de carga, rutas, horarios y picos. Visitamos la planta para ver suelos, puertas, red y cruces con carretillas.
Con esos datos dibujamos el layout de rutas y estaciones y simulamos la flota. Así vemos cuántos robots hacen falta, dónde aparecen las colas y qué cambia si sube la producción o se mueve una línea.
Después te entregamos una propuesta cerrada con rango de inversión, alcance claro y lo que queda fuera. Nos encargamos de la integración con tus sistemas, ya sea MES, ERP o señales de planta, y de puertas, ascensores y estaciones. Tras la puesta en marcha seguimos contigo con servicio posventa, mantenimiento y ajustes de la flota cuando cambie tu producción.
Si tienes una línea que se queda sin material o personal cualificado empujando carros, pide tu estudio gratuito y vemos juntos si la intralogística con AMR tiene sentido en tu planta.
Conclusión
La intralogística con AMR funciona cuando se diseña como un sistema: flujos de ida y vuelta, disparadores automáticos, estaciones bien pensadas y una flota dimensionada con datos reales. El robot es la parte fácil.
Empieza por un circuito acotado, mide, ajusta y amplía. Una fábrica que conecta bien almacén y líneas tiene menos stock en planta, menos carretillas en los pasillos y a sus operarios haciendo lo que de verdad aporta valor.
¿Lo aplicamos a tu almacén?
Cuéntanos tus palés, referencias y picos. Te devolvemos sin coste el cuello de botella, la solución que encaja y un rango de inversión.
Pide tu estudio gratuitoPreguntas frecuentes
¿Pueden los AMR usar ascensores y puertas automáticas?
Sí. Se integran por señales digitales o por la interfaz del ascensor o de la puerta. El gestor de flota pide la apertura o llama al ascensor, espera la confirmación y el robot entra. Conviene prever esta integración desde el principio, porque cada puerta y cada ascensor necesitan su lógica de seguridad, sus tiempos de espera y una regla clara para cuando el equipo no responde o está ocupado por personas.
¿Cuántos AMR necesito para alimentar una línea?
Depende de las misiones por hora, la distancia, los tiempos de carga y descarga y la disponibilidad real tras cargar baterías. La fórmula base es misiones por hora por tiempo de ciclo, dividido entre 3.600 por la disponibilidad. Con ella sacas una primera cifra, pero los cruces, puertas y colas solo se ven bien en una simulación con tus datos reales de consumo y tus rutas.
¿Qué carga pueden mover en una fábrica?
Hay AMR para contenedores pequeños, para remolcar carros y para levantar estanterías móviles o palés pequeños. La elección depende del peso, las dimensiones y cómo se carga y descarga en cada extremo. Para palés completos, cargas muy pesadas o elevación a altura, una carretilla autónoma suele encajar mejor. Lo importante es definir primero la unidad de carga y después elegir el robot.
¿Hace falta cambiar el suelo o la red wifi?
No siempre, pero hay que revisarlos. Juntas abiertas, rampas pronunciadas o suelos sucios reducen velocidad y fiabilidad. La cobertura wifi debe ser estable en toda la ruta, sobre todo en zonas con mucha estructura metálica. En la visita a planta se detectan estos puntos y se decide si basta con ajustes locales o hace falta una mejora mayor.
¿AMR o tren remolcador para alimentar líneas?
El tren remolcador con conductor es eficiente en rutas largas y fijas con muchas paradas y gran volumen por viaje. El AMR encaja mejor con muchos destinos, entregas frecuentes de tamaño medio y layouts que cambian. En plantas mixtas es habitual combinar ambos: tren para las rutas troncales y robots para los tramos cortos y variables entre almacén y puestos.
¿Cómo se lanza una misión sin que nadie pulse un botón?
Lo más fiable es conectar el gestor de flota con el MES o el ERP para que la orden de fabricación genere las entregas, y añadir sensores de presencia en las estaciones de la línea. Cuando la ubicación queda vacía, el sensor pide reposición. El pulsador queda como respaldo para pedidos urgentes o situaciones fuera de lo previsto.
Fuentes
- IFR - Service Robots See Global Growth Boom (World Robotics 2025)
- IFR - Robot Density Surges in Europe, Asia and Americas
- Eurofound - Human-robot interaction: What changes in the workplace?
- INSST - Los sobresfuerzos físicos en el trabajo son la primera causa de baja laboral
- EU-OSHA - Primeras conclusiones de ESENER 2024
- INSST - Normativa de equipos de trabajo y máquinas