ISO 3691-4: seguridad de AMR y carretillas sin conductor, zonas, velocidades y validación
- ISO 3691-4 es la norma de seguridad de las carretillas industriales sin conductor y sus sistemas, AGV y AMR incluidos. La edición vigente es la de 2023, que sustituye a la de 2020.
- La seguridad no la da solo el robot: la norma obliga a definir zonas de operación, velocidades y medios de detección de personas para cada instalación concreta.
- El riesgo de partida es real: según EU-OSHA, cerca de un tercio de los unos 5.500 accidentes mortales anuales en el trabajo en la UE están ligados a vehículos de transporte.
- Las funciones de seguridad se diseñan y se validan con ISO 13849-1 y su nivel de prestaciones PL. El campo de protección se calcula con la velocidad, el tiempo de respuesta y la frenada.
- Desde el 20 de enero de 2027 se aplica el Reglamento (UE) 2023/1230, con requisitos propios para máquinas móviles autónomas y su función de supervisión.
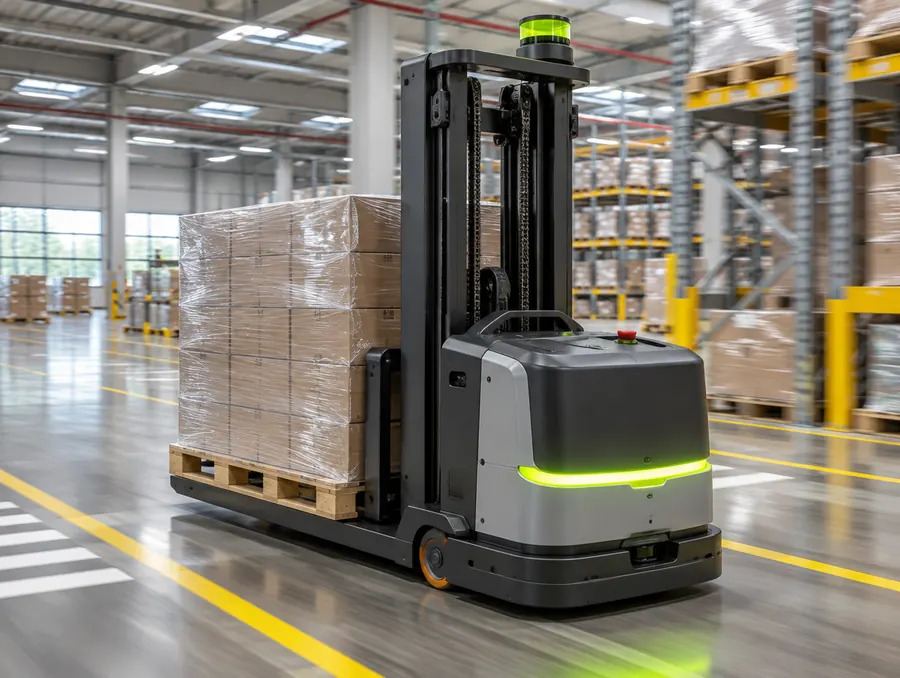
ISO 3691-4 es la norma internacional que fija los requisitos de seguridad y su verificación para las carretillas industriales sin conductor y sus sistemas. Cubre los vehículos de guiado automático (AGV), los robots móviles autónomos (AMR) y las carretillas con modo automático, incluidos los modos manual y de mantenimiento. No se aplica a vehículos guiados solo por medios mecánicos, como raíles.
La idea central es sencilla. Un vehículo que comparte espacio con personas tiene que detectarlas, frenar y detenerse antes de tocarlas. Pero eso no se resuelve comprando un robot con escáneres. Hay que decidir dónde circula, a qué velocidad, con quién se cruza y qué pasa cuando algo falla. Una parte de ese trabajo es del fabricante del vehículo y otra, la preparación de la zona de operación, es del integrador y del usuario.
Aquí repasamos qué pide la norma, cómo se calcula un campo de protección, qué papel tienen ISO 13849-1 y R15.08, qué cambia con el Reglamento (UE) 2023/1230 y qué preguntar al proveedor.
Por qué la seguridad de los robots móviles importa más de lo que parece
Los robots móviles ya no son un experimento. Según la Federación Internacional de Robótica, en 2024 se vendieron 102.900 robots de transporte y logística profesionales, un 14 % más que el año anterior. Cada uno circula por naves donde también hay carretilleros, preparadores y visitas.
El punto de partida no es cero riesgo. El transporte interno es una de las primeras causas de muerte en el trabajo. EU-OSHA estima que cerca de 5.500 personas mueren cada año en accidentes laborales en la UE y que en torno a un tercio de esos accidentes están ligados a vehículos de transporte. La enciclopedia OSHwiki de EU-OSHA sitúa el transporte en el lugar de trabajo como la segunda causa de accidentes mortales.
En España, el análisis de mortalidad del INSST 2020-2022 estudió 572 accidentes mortales. Los vehículos terrestres aparecen como agente de la desviación en 60 de ellos. Tras los factores de comportamiento, la causa más señalada es la permanencia del trabajador dentro de una zona peligrosa. Es justo lo que la norma intenta evitar con zonas bien definidas.
En Alemania, la estadística del seguro de accidentes DGUV, recogida por Eurotransport, contó en 2018 más de 36.000 accidentes con carretillas, transpaletas y otros vehículos de manutención: más de 145 por día laborable. Un vehículo automático elimina el error del conductor, pero añade otros: que no vea a alguien o que frene tarde.
Qué cubre ISO 3691-4 y qué deja fuera
La edición vigente es ISO 3691-4:2023, segunda edición, publicada en junio de 2023 y que sustituye a la de 2020. En Europa se publica como EN ISO 3691-4 y se usa para justificar el cumplimiento de los requisitos esenciales de seguridad de máquinas.
La norma trata el vehículo y su sistema: el control de velocidad, la frenada, la detección de personas en el trayecto, la manipulación de la carga, los modos de funcionamiento, los avisos, las paradas de emergencia y las partes del sistema de mando relativas a la seguridad. Su anexo A trata la preparación de la zona de operación y el anexo B recoge la lista de peligros significativos.
También deja cosas fuera. No cubre ruido, vibraciones ni radiaciones, ni el trabajo en atmósferas explosivas, ni la circulación por vías y zonas públicas. Tampoco se aplica a carretillas fabricadas antes de su publicación.
La norma no sustituye la evaluación de riesgos de tu nave: el ancho de un pasillo o un cruce con carretillas solo los conoce quien está allí.Si el vehículo es una carretilla autónoma de palés, el artículo Carretilla autónoma de palés: cuándo sustituye al carretillero y cómo calcular la flota explica cómo se dimensiona la flota.
Zonas de operación: dónde circula el robot y con quién
La norma organiza el espacio en zonas. Según las definiciones de ISO 3691-4:2023:
- Zona de operación: el área definida en la que trabaja el vehículo.
- Zona de peligro de operación: la parte de la zona de operación en la que una persona puede quedar expuesta a un peligro.
- Zona restringida: espacio cerrado que impide el acceso de personas no autorizadas.
- Zona confinada: espacio cerrado que impide el acceso de personas.
Cada tipo pide medidas distintas. Esta tabla resume los criterios de decisión que usamos al diseñar un layout:
| Tipo de zona | Quién puede estar | Medidas típicas | Impacto en rendimiento |
|---|---|---|---|
| Zona de operación compartida | Peatones y otros vehículos | Detección de personas, velocidad adaptada, avisos luminosos y acústicos, señalización en suelo | Medio: el robot frena ante cada cruce |
| Zona de peligro de operación | Personas expuestas por falta de espacio libre, cruces o puertas | Marcado, velocidad reducida, campos ajustados, avisos, formación | Alto en ese tramo |
| Zona restringida | Solo personal autorizado y formado | Vallado o control de acceso, procedimiento de entrada | Bajo |
| Zona confinada | Nadie durante el funcionamiento automático | Resguardos y dispositivos de enclavamiento en accesos | Mínimo: se puede ir más rápido |
Separar flujos con vallado cuesta espacio, pero permite ir más rápido. Compartir pasillos ahorra metros, pero obliga a ir despacio. Cómo preparar el suelo, la red y los pasillos está en Preparar el almacén para AMR: suelo, red, pasillos, mapa y personas.
Detección de personas y campos de protección
La detección de personas en el trayecto es la función de seguridad más visible. En la mayoría de AMR y carretillas automáticas la hacen escáneres láser de seguridad que vigilan uno o varios campos delante del vehículo, y a veces a los lados y detrás.
Lo habitual es trabajar con dos campos:
- Campo de aviso, más largo: el vehículo reduce la velocidad.
- Campo de protección, más corto: el vehículo para.
El tamaño de esos campos no es fijo. Se conmuta según la velocidad, la dirección de marcha, el giro y la carga. Un vehículo que va rápido y cargado necesita un campo más largo que uno vacío y lento. Por eso el control de velocidad y la conmutación de campos son funciones de seguridad en sí mismas: si el robot cree que va despacio y va rápido, el campo se queda corto.
Hay puntos ciegos que tratar aparte: horquillas y carga que sobresalen, palés que tapan el campo, obstáculos fuera del plano de detección. El integrador tiene que comprobarlos en la nave real.
Los tipos de escáner, barrera y cómo se eligen están en Escáner láser de seguridad y cortinas fotoeléctricas: campos, distancias y nivel de prestaciones.
Ejemplo con supuestos: cuánto mide el campo de protección
Ejemplo con supuestos. Los valores son hipotéticos, elegidos para mostrar el cálculo. No son datos de ningún vehículo ni fabricante.
Supuestos:
- Velocidad de marcha en pasillo compartido: v = 1,5 m/s.
- Tiempo de respuesta del escáner más el del control de seguridad: t = 0,3 s.
- Deceleración de frenada garantizada con carga máxima: a = 0,5 m/s².
- Margen por tolerancia de medida del escáner y desgaste: Z = 0,2 m.
Fórmula: longitud mínima del campo S = v × t + v² ÷ (2 × a) + Z.
Paso 1. Recorrido durante el tiempo de respuesta: 1,5 × 0,3 = 0,45 m.
Paso 2. Distancia de frenada: 1,5² ÷ (2 × 0,5) = 2,25 ÷ 1 = 2,25 m.
Paso 3. Campo mínimo: 0,45 + 2,25 + 0,2 = 2,90 m.
Ahora el mismo vehículo a v = 0,8 m/s:
Paso 4. Respuesta: 0,8 × 0,3 = 0,24 m. Frenada: 0,64 ÷ 1 = 0,64 m. Campo: 0,24 + 0,64 + 0,2 = 1,08 m.
La frenada crece con el cuadrado de la velocidad. Bajar de 1,5 a 0,8 m/s reduce el campo de 2,90 a 1,08 m, casi un 63 % menos. Eso decide si el robot cabe en un pasillo estrecho sin pararse cada vez que pasa junto a una estantería o una persona en el lateral.
Un tramo de 40 m se recorre en 26,7 s a 1,5 m/s y en 50 s a 0,8 m/s. Si ese tramo se repite en cada misión, la flota necesaria cambia. Por eso la velocidad se asigna por zonas y no para toda la nave.
Si quieres hacer este cálculo con tus pasillos y tus flujos, pide tu estudio gratuito y lo revisamos contigo.
¿A qué velocidad pueden ir tus robots móviles sin poner en riesgo a nadie?
Con tu layout, tus flujos y las personas que trabajan en la nave definimos zonas, velocidades y flota para que el robot sea seguro y rinda lo previsto.
Pide un estudio de robots móvilesFunciones de seguridad, ISO 13849-1 y validación
ISO 3691-4 pide que las partes del sistema de mando relativas a la seguridad se diseñen con un nivel de prestaciones adecuado. Ese nivel se define en ISO 13849-1:2023, cuarta edición, que sustituye a la de 2015.
El nivel de prestaciones, PL, va de a (el más bajo) a e (el más alto). Como explica la NTP 946 del INSST, los cinco niveles se definen por la probabilidad media de fallo peligroso por hora, y el nivel requerido se obtiene con un gráfico de riesgo según la gravedad, la frecuencia de exposición y la posibilidad de evitar el peligro.
En un robot móvil, las funciones típicas son:
- Detección de personas en el trayecto y parada.
- Control y limitación de velocidad.
- Conmutación de campos según velocidad, dirección y carga.
- Control de la frenada y del freno de estacionamiento.
- Parada de emergencia.
- Supervisión de la carga y de los límites de elevación.
Cada función tiene su PL requerido, y el proveedor debe documentar el PL alcanzado. La validación no termina en el papel. En la puesta en marcha hay que medir: distancias de frenada reales con carga, tiempos de respuesta, que los campos conmutan donde deben y que un maniquí de ensayo se detecta en todos los puntos críticos del recorrido. Esas pruebas deben quedar registradas, y conviene incluirlas en la prueba de aceptación descrita en Prueba de aceptación SAT: cómo comprobar que la instalación cumple.
ANSI/RIA R15.08 y el Reglamento (UE) 2023/1230
En Estados Unidos la referencia es ANSI/RIA R15.08. Su parte 1, publicada en 2020, fija los requisitos de diseño de los robots móviles industriales y se dirige sobre todo al fabricante. La parte 2 trata la integración en la instalación y la parte 3, los requisitos para quienes los usan. Es útil como referencia, sobre todo para robots móviles con brazo, pero en la UE la norma armonizada que se cita para estos vehículos es EN ISO 3691-4.
El cambio grande en Europa es el Reglamento (UE) 2023/1230 de máquinas. Se aplica desde el 20 de enero de 2027 y deroga la Directiva 2006/42/CE sin periodo de convivencia. Para robots móviles trae tres novedades claras:
- Define la máquina móvil autónoma y la función de supervisión: la vigilancia a distancia y no permanente de esa máquina. Si la supervisión no está activa, la máquina no puede funcionar.
- Pide que las máquinas con comportamiento evolutivo no actúen fuera de su tarea y su zona de desplazamiento definidas, y que se puedan corregir en todo momento.
- Incluye los componentes de seguridad con comportamiento total o parcialmente autoevolutivo entre las máquinas de alto riesgo, con intervención obligatoria de organismo notificado.
El detalle del reglamento está en Reglamento de máquinas 2023/1230: qué cambia el 20 de enero de 2027 y cómo prepararse, y el marcado CE del conjunto en Marcado CE de una instalación automática: conjunto de máquinas, expediente y Reglamento 2023/1230.
Checklist: qué preguntar al proveedor antes de decidir
Antes de aceptar una oferta de AMR o carretillas automáticas, pide respuesta escrita a estas preguntas:
- ¿El vehículo cumple EN ISO 3691-4:2023 y con qué declaración lo acredita?
- ¿Qué funciones de seguridad tiene y qué PL alcanza cada una según ISO 13849-1?
- ¿Qué velocidades máximas propone por zona, cargado y vacío?
- ¿Qué distancias de frenada garantiza con la carga máxima y el suelo de tu nave?
- ¿Cómo conmuta los campos y cómo trata los puntos ciegos?
- ¿Qué zonas de peligro de operación hay en el layout y qué medidas propone?
- ¿Quién hace la evaluación de riesgos y quién firma la declaración del conjunto?
- ¿Qué pruebas de validación hará en obra y qué registro entrega?
- ¿Cómo se gestionan cambios de software, mapa o flota sin perder la conformidad?
- ¿Cómo cumplirá el Reglamento (UE) 2023/1230 si la entrega es posterior al 20 de enero de 2027?
Si la respuesta es «el robot ya es seguro», pide el detalle.
Cómo lo resolvemos en Shuttlia
En Shuttlia tratamos la seguridad como parte del diseño, no como un añadido final:
- Datos de la operación: flujos, cruces, turnos, personas y otros vehículos que comparten la nave, para saber dónde hay riesgo real.
- Layout y simulación: definimos zonas, velocidades y separación de flujos, y comprobamos en simulación que la flota cumple el rendimiento con esas limitaciones.
- Propuesta cerrada con rango de inversión, que incluye las medidas de seguridad, el vallado o la señalización necesarios y la documentación de conformidad.
- Integración con tu WMS o ERP, validación en obra con pruebas registradas y formación del personal.
- Servicio posventa, con revisión de la seguridad cuando cambian el layout, la flota o el software.
Si vas a meter robots móviles en una nave donde trabaja gente, pide tu estudio gratuito y vemos contigo zonas, velocidades y flota.
Errores habituales
Los fallos habituales están en la instalación, no en el robot:
- Pensar que el marcado CE del vehículo cubre la instalación. Cubre el vehículo. El conjunto necesita su propia evaluación de riesgos.
- Fijar una velocidad única para toda la nave. O se pierde rendimiento en los tramos libres o se arriesga en los compartidos.
- No medir la frenada real con carga y con el suelo de la nave. Un suelo pulido o sucio cambia la distancia de parada.
- Olvidar los cambios. Mover una estantería, añadir un robot o actualizar el software puede invalidar los campos y la validación. En una nave mixta, además, robots y carretillas manuales necesitan reglas de circulación coherentes: la NTP 714 del INSST pide no superar nunca los 10 km/h con carretilla.
- No formar a las personas que caminan por la nave.
Bien planteada, la seguridad no frena el proyecto: define dónde puede ir rápido el robot y dónde no.
¿Lo aplicamos a tu almacén?
Cuéntanos tus palés, referencias y picos. Te devolvemos sin coste el cuello de botella, la solución que encaja y un rango de inversión.
Pide tu estudio gratuitoPreguntas frecuentes
¿ISO 3691-4 se aplica a los AMR o solo a los AGV?
Se aplica a ambos. La norma cubre las carretillas industriales sin conductor y sus sistemas, lo que incluye AGV, AMR y carretillas con modo automático. Solo excluye los vehículos guiados exclusivamente por medios mecánicos, como raíles.
¿Basta con el marcado CE del robot?
No. El marcado CE cubre el vehículo. La instalación completa, con zonas, cruces, puertas y otros equipos, necesita su propia evaluación de riesgos y, a menudo, su propia evaluación de conformidad como conjunto.
¿Qué nivel PL necesita la detección de personas?
Lo fija la evaluación de riesgos con el método de ISO 13849-1, según gravedad, exposición y posibilidad de evitar el peligro. El proveedor debe indicar el PL requerido y el alcanzado para cada función de seguridad, y documentarlo.
¿Qué cambia con el Reglamento (UE) 2023/1230?
Desde el 20 de enero de 2027 sustituye a la Directiva de máquinas. Para robots móviles introduce la máquina móvil autónoma, la función de supervisión obligatoria y requisitos para sistemas con comportamiento evolutivo, además de más casos con organismo notificado.
¿Se puede compartir pasillo entre robots y personas?
Sí, si la zona está preparada: detección de personas, velocidad adaptada, avisos y señalización. A cambio, el robot irá más despacio. Donde el rendimiento importa mucho, separar flujos con vallado suele compensar.
¿Qué es ANSI/RIA R15.08 y me afecta en España?
Es la norma estadounidense de seguridad de robots móviles industriales. En la UE no es la referencia legal, pero es útil como guía técnica, sobre todo para robots móviles con brazo manipulador.
Fuentes
- IFR - Service Robots See Global Growth Boom (World Robotics 2025)
- EU-OSHA - Factsheet 16: Preventing vehicle transport accidents at the workplace
- OSHwiki (EU-OSHA) - Accident prevention in workplace transport
- INSST - Análisis de mortalidad por accidente de trabajo en España 2020-2022
- Eurotransport - 145 Unfälle mit Flurförderzeugen täglich: DGUV-Statistik 2018
- EVS - ISO 3691-4:2023 Industrial trucks. Part 4: Driverless industrial trucks and their systems
- ISO 3691-4:2023 - extracto de muestra (términos y definiciones)
- ISO 13849-1:2023 - extracto de muestra
- INSST - NTP 946: Máquinas, diseño de las partes de los sistemas de mando relativas a la seguridad
- Control Engineering - Mobile safety standard for robots published (ANSI/RIA R15.08-1)
- INSST - Reglamento Europeo (UE) 2023/1230 relativo a las máquinas: novedades
- INSST - NTP 714: Carretillas elevadoras automotoras (II)