Qué es un robot AMR, cómo navega y en qué se diferencia de un AGV
- Un robot AMR es una carretilla sin conductor que navega con su propio mapa y sus sensores, sin guías en el suelo, y puede compartir espacio con personas.
- El mercado crece: la IFR contabilizó 102.900 robots de servicio profesional para transporte y logística vendidos en 2024, un 14 % más que en 2023.
- La seguridad se diseña con la ISO 3691-4, cuya segunda edición de 2023 incluye expresamente a los robots móviles autónomos.
- El Reglamento (UE) 2023/1230 será aplicable desde el 20 de enero de 2027 y define la máquina móvil autónoma.
- La flota se calcula con velocidades reales: en el ejemplo, usar la velocidad de catálogo deja la flota corta en 3 robots de 11.
Un robot AMR, o robot móvil autónomo, es un vehículo que se mueve por una nave sin guías físicas. Construye un mapa del entorno, se localiza en él y calcula su ruta en cada momento. Si encuentra un obstáculo, lo rodea o espera, según cómo esté configurado.
El AGV, o vehículo de guiado automático, es su antecesor. Sigue un camino fijo marcado con banda magnética, reflectores, transpondedores o códigos en el suelo. Es predecible y robusto, pero cambiar su recorrido suele exigir obra o reconfigurar la infraestructura.
La frontera entre los dos se ha estrechado: hay AGV con navegación natural y AMR que trabajan por rutas fijas. Por eso lo útil no es la etiqueta, sino entender cómo navega cada equipo, qué exige al almacén y cuántos hacen falta para mover lo que hay que mover. Al final hay un cálculo de flota resuelto, con la fórmula a la vista.
Qué es un robot AMR y por qué se habla tanto de ellos
Un robot AMR es una carretilla industrial sin conductor que decide su propia trayectoria. No necesita raíles ni marcas en el suelo para saber dónde está: le basta con su mapa y sus sensores. Por eso se puede llevar a una nave que ya funciona sin parar para hacer obra.
El mercado ha crecido rápido. Según la Federación Internacional de Robótica (IFR), en 2024 se vendieron 102.900 robots de servicio profesional para transporte y logística, un 14 % más que el año anterior. Es la categoría con más unidades, formada sobre todo por robots móviles para mover mercancía. La misma fuente indica que la modalidad de robot como servicio creció un 42 % en 2024, aunque la venta tradicional sigue siendo el canal principal.
La razón de fondo es económica. El coste del trabajo en logística sube: según la Encuesta Trimestral de Coste Laboral del INE, en el cuarto trimestre de 2025 el coste por trabajador y mes en transporte y almacenamiento fue de 3.633,98 euros, un 6,2 % más que un año antes. Cuando cada traslado manual cuesta más, automatizar recorridos repetitivos compensa antes.
Cómo navega un AMR y cómo navega un AGV
Un AMR combina varios sensores para saber dónde está y qué tiene delante:
- Escáneres láser que miden la distancia a paredes, pilares y estanterías.
- Cámaras, a veces con visión 3D, para ver obstáculos a distintas alturas.
- Sensores de profundidad o ultrasonidos para las zonas que el láser no cubre.
- Encoders en las ruedas y unidades inerciales para estimar el desplazamiento.
Con esa información compara lo que ve con el mapa guardado y corrige su posición de forma continua. En pasillos muy repetitivos o zonas muy cambiantes, como una playa de muelles, se añaden referencias de apoyo.
Un AGV, en cambio, sigue una referencia instalada:
- Banda magnética o cinta pegada al suelo.
- Puntos magnéticos o transpondedores embebidos en la solera.
- Reflectores en paredes y columnas, leídos por un láser giratorio.
- Códigos impresos en el suelo, leídos por una cámara inferior.
La ventaja del AGV es la repetibilidad: pasa siempre por el mismo sitio y se posiciona con mucha precisión. El inconveniente es la rigidez, porque cada cambio de ruta implica mover la referencia y reprogramar el circuito. En el AMR el cambio se hace en el mapa, pero también hay que validarlo.
Diferencias entre AMR y AGV: tabla de decisión
No hay una tecnología mejor, sino una que encaja con el entorno y la tarea. Estos son los criterios que usamos:
| Criterio | Robot AMR | AGV | Qué mirar en tu caso |
|---|---|---|---|
| Infraestructura | Mapa y, como mucho, referencias de apoyo | Banda, reflectores, transpondedores o códigos | Si puedes hacer obra en el suelo y en qué turnos |
| Cambios de ruta | Se editan en el mapa | Exigen mover referencias y reprogramar | Cuántas veces al año cambia tu layout |
| Obstáculos | Puede rodearlos si se le permite | Se detiene y espera | Si hay tráfico mixto con personas y carretillas |
| Precisión de posicionamiento | Suficiente para la mayoría de tareas, mejorable con referencias | Muy alta y repetible | Tolerancia real del punto de carga y descarga |
| Cargas | Dominan en cargas ligeras y medias, oferta creciente en palé | Habituales en cargas muy pesadas o voluminosas | Peso, dimensiones y estabilidad de la unidad de carga |
| Implantación | Por fases, con pocos robots al principio | Instalación más definida desde el inicio | Si quieres empezar en una zona y crecer |
| Comportamiento previsible | Puede variar la ruta según el tráfico | Siempre la misma trayectoria | Si otros procesos dependen de tiempos fijos |
Muchas plantas acaban combinando los dos bajo un mismo gestor de flota, cada uno en la tarea donde rinde mejor. Si tu flujo principal es de palés completos entre muelle y estantería, conviene leer también Carretilla autónoma de palés: cuándo sustituye al carretillero y cómo calcular la flota.
Qué tipos de robot AMR existen
Según la carga y la forma de trabajar, los AMR se agrupan en varias familias:
- Robots de arrastre o remolque, que mueven carros o trenes de carros entre almacén y líneas.
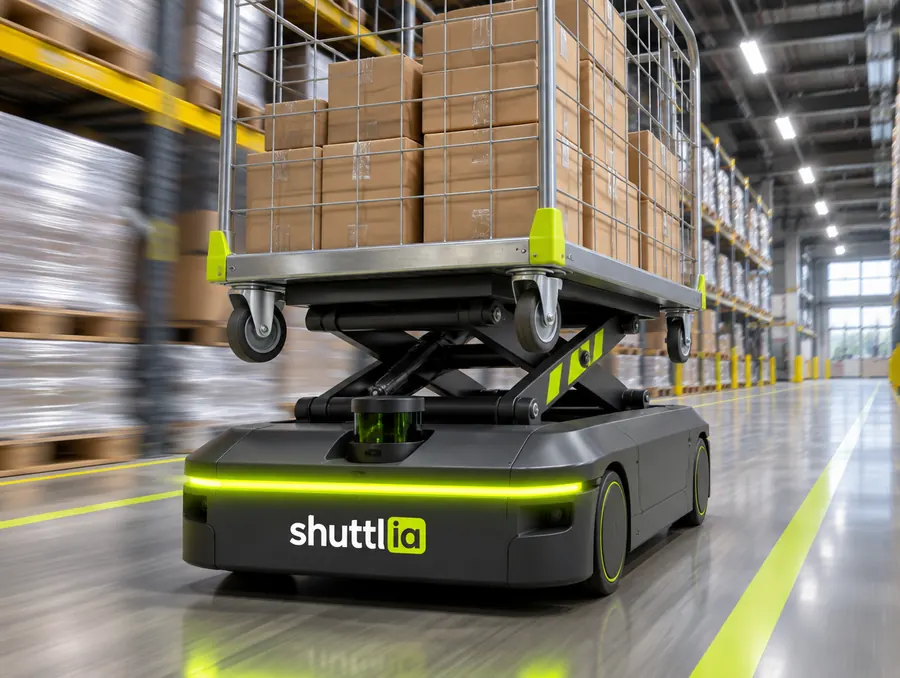
- Robots elevadores, que se meten bajo un carro o una estantería móvil y lo levantan.
- Robots con transportador superior, de rodillos o banda, para cajas y contenedores.
- Robots de picking que acompañan al preparador por los pasillos.
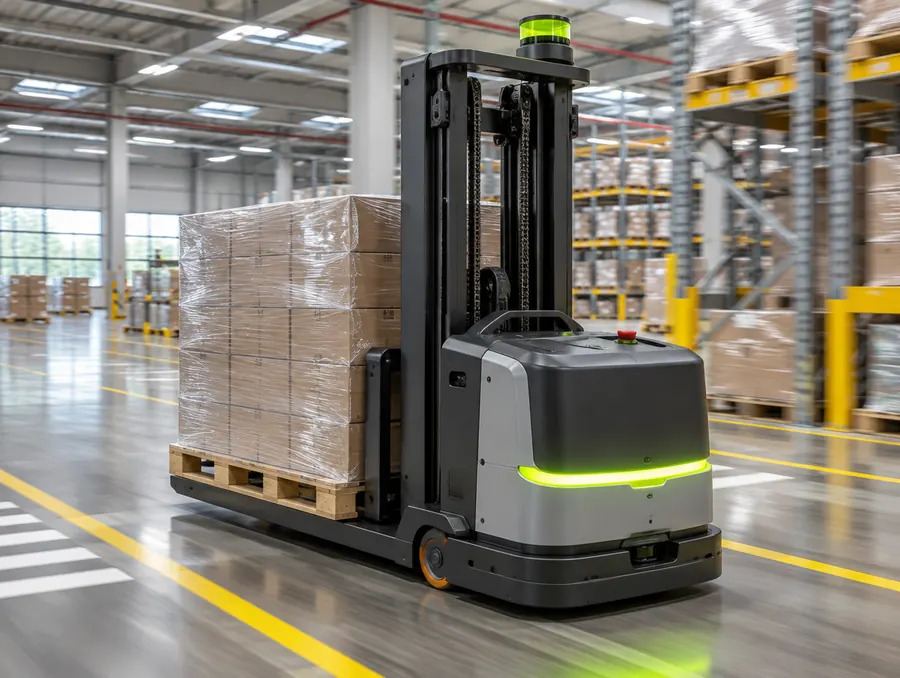
- Carretillas autónomas de horquillas para palés.
- Plataformas con brazo robótico, que combinan movilidad y manipulación.
La familia se elige con tres preguntas: qué se mueve, entre qué puntos y cuántas veces por hora.
El contexto también importa. La revisión de De Koster, Le-Duc y Roodbergen (European Journal of Operational Research, 2007) estima que la preparación de pedidos puede llegar al 55 % del coste operativo de un almacén, y que en Europa occidental más del 80 % de los sistemas de preparación son de tipo persona a mercancía, es decir, con el operario desplazándose. Ese es el terreno donde un AMR que elimina recorridos tiene más potencial. Lo desarrollamos en AMR picking: preparación de pedidos con robots móviles, menos kilómetros y más líneas por hora.
Seguridad y normativa: ISO 3691-4 y el Reglamento de Máquinas
La gran ventaja del AMR es que puede compartir espacio con personas. Para que eso sea seguro, la referencia es la norma ISO 3691-4. Su segunda edición se publicó en junio de 2023 y cubre las carretillas industriales sin conductor y sus sistemas, con ejemplos explícitos como los vehículos de guiado automático, los robots móviles autónomos, los carros remolcadores y los robots que se meten bajo carros. Incluye el sistema completo: el control a bordo o externo, los medios de guiado y el sistema de energía. Quedan fuera, entre otros, los vehículos guiados solo por medios mecánicos, como raíles, y el uso en zonas públicas.
En la práctica, la seguridad se apoya en:
- Escáneres de seguridad con campos de protección que cambian con la velocidad y la dirección.
- Zonas en el mapa con velocidad limitada o acceso restringido.
- Señalización luminosa y acústica del robot.
- Un análisis de riesgos de toda la instalación, incluidas puertas, cruces y zonas de carga, no solo del vehículo.
- Formación del personal que comparte la zona.
El marco legal también cambia. El Reglamento (UE) 2023/1230 de máquinas, según el INSST, será aplicable a partir del 20 de enero de 2027, 42 meses después de su entrada en vigor, y ese mismo día queda derogada la Directiva 2006/42/CE, sin periodo de coexistencia previsto. El Reglamento define la máquina móvil autónoma y la figura del supervisor, con una función de supervisión a distancia: si esa función no está activa, la máquina no puede funcionar. Lo esencial de la norma de vehículos se explica en ISO 3691-4: seguridad de AMR y carretillas sin conductor, zonas, velocidades y validación.
¿Cuántos robots AMR necesitaría tu almacén?
Con tus flujos, tus recorridos y tu hora punta calculamos y simulamos la flota, y te decimos si encaja un AMR, un AGV o ninguno de los dos.
Pide un estudio de robots móvilesGestor de flota, VDA 5050 e integración con el WMS
Un robot solo es útil si sabe qué hacer. Esa función la cumple el gestor de flota:
- Recibe órdenes del WMS, del ERP o del sistema de producción.
- Asigna cada tarea al robot más adecuado y gestiona prioridades.
- Controla el tráfico, los cruces y las esperas.
- Envía los robots a cargar cuando lo necesitan.
- Se comunica con puertas rápidas, ascensores y transportadores.
Cuando conviven robots de distintos fabricantes, la interfaz VDA 5050 define cómo se comunica el gestor con cada vehículo. La desarrollan la asociación alemana de automoción (VDA) y la asociación de intralogística de VDMA. Según la nota de VDA de agosto de 2024, la primera versión del protocolo se publicó en 2019 y la versión 2.1.0 introdujo corredores, que permiten al robot desviarse para rodear obstáculos dentro de un margen definido. El repositorio oficial del estándar indica que la versión publicada más reciente es la 3.0.0.
Hay un matiz importante: que un robot diga que es compatible con VDA 5050 no garantiza que soporte todas las funciones. Hay que pedir qué versión implementa, qué acciones admite y si se ha probado con el gestor que vas a usar. Para que todo cuadre con el WMS, el artículo WMS WCS WES: qué decide cada sistema en un almacén automático y cómo repartirlos explica quién hace qué.
Ejemplo con supuestos: cuántos robots AMR hacen falta
Ejemplo con supuestos. Todos los valores son hipotéticos y sirven solo para ilustrar el método; no son datos de un cliente ni prestaciones de un equipo concreto.
Supuestos:
- Traslados en la hora punta: Q = 48 traslados por hora entre almacén y línea.
- Recorrido de ida 180 m y de vuelta 180 m: 360 m por ciclo.
- Velocidad media real en zonas compartidas: 0,8 m/s.
- Tiempo de carga y descarga: 45 s cada uno, 90 s por ciclo.
- Esperas en cruces, puertas y colas: 60 s por ciclo.
- Disponibilidad tras descontar la carga de baterías: D = 0,85.
- Margen para picos y para incidencias: m = 15 %.
Fórmula: N = Q × Tc ÷ (3.600 × D) × (1 + m), redondeando hacia arriba.
Paso 1. Tiempo de ciclo Tc = 360 ÷ 0,8 + 90 + 60 = 450 + 150 = 600 s, es decir, 10 minutos.
Paso 2. Traslados por robot y hora = 3.600 ÷ 600 = 6.
Paso 3. Robots teóricos = 48 ÷ 6 = 8.
Paso 4. Corrección por disponibilidad = 8 ÷ 0,85 = 9,41.
Paso 5. Margen de picos = 9,41 × 1,15 = 10,82, que se redondea a 11 robots.
Ahora la prueba de error típica. Si se usa una velocidad de catálogo de 1,5 m/s en vez de la real, el ciclo baja a 360 ÷ 1,5 + 150 = 390 s. Repitiendo los pasos: 48 × 390 ÷ (3.600 × 0,85) × 1,15 = 7,03, que se redondea a 8 robots. La diferencia es de 3 robots, más de una cuarta parte de la flota. Con 8 robots la operación se quedaría corta en la hora punta.
Este cálculo estático sirve para una primera cifra. Para confirmar la flota, ver dónde se forman colas y probar picos, hace falta simular con tu histórico de movimientos. El método se explica en Simulación flota AMR: cuántos robots necesitas, con tráfico, carga y picos.
Checklist: qué medir y qué preguntar al proveedor antes de decidir
Antes de pedir ofertas, mide tu operación:
- Traslados por hora en un día medio y en la hora punta, con origen y destino de cada uno.
- Peso, dimensiones y tipo de unidad de carga: caja, contenedor, carro o palé.
- Recorridos reales, con anchura de pasillos, rampas, puertas y ascensores.
- Estado del suelo: juntas, desniveles y zonas con suciedad o humedad.
- Tráfico de personas y carretillas en cada tramo.
- Cobertura de la red inalámbrica en todo el recorrido.
Y pregunta al proveedor:
- Qué velocidad real alcanza con carga en zonas compartidas, no la máxima de catálogo.
- Qué precisión de posicionamiento consigue en los puntos de carga y descarga.
- Cuánto tiempo pasa el robot cargando y qué estrategia de carga propone.
- Qué hace el robot si pierde la red o no consigue localizarse.
- Qué versión de VDA 5050 implementa y con qué gestores se ha probado.
- Qué análisis de riesgos, declaración de conformidad y documentación entrega, y cómo se adapta al Reglamento (UE) 2023/1230.
- Cómo ha calculado el número de robots y si lo ha simulado con tus datos.
Errores frecuentes: elegir el robot antes de definir el flujo, dimensionar con la velocidad de catálogo, olvidar puertas y pasos estrechos, no reservar zonas de espera y carga, y dejar la red para el final. Si quieres revisar estos puntos con tus datos, pide tu estudio gratuito y lo vemos contigo.
Cómo lo resolvemos en Shuttlia
Nuestro método parte de la operación y no del catálogo:
- Toma de datos: flujos, cargas, turnos, recorridos y visita a la nave para revisar suelo, puertas, pasos y red.
- Layout y simulación: diseñamos el recorrido, las zonas de espera y carga y los puntos de transferencia, y simulamos la flota con tu histórico para que el número de robots salga de tu operación.
- Elección de tecnología: AMR, AGV o una combinación, según cada tramo, sin atarnos a una marca.
- Propuesta cerrada con rango de inversión, para que la decisión se tome con un número acotado.
- Integración con tu ERP o WMS, con el gestor de flota y con puertas, ascensores y transportadores, y servicio posventa con mantenimiento y soporte.
Si la conclusión es que un robot AMR no compensa en tu caso, también te lo decimos. Para saber qué flota necesitarías, pide tu estudio gratuito y lo analizamos contigo.
Conclusión
Un robot AMR es una carretilla sin conductor que navega con su propio mapa y puede compartir espacio con personas. Frente al AGV gana flexibilidad y facilidad de implantación; el AGV conserva ventajas en recorridos fijos, cargas muy pesadas y precisión repetible.
La decisión depende de los datos: qué se mueve, cuántas veces por hora, por dónde y con qué tráfico. Con ellos, la ISO 3691-4, el Reglamento de Máquinas de 2027 y una flota calculada con velocidades reales, el proyecto pasa de apuesta a inversión medida.
¿Lo aplicamos a tu almacén?
Cuéntanos tus palés, referencias y picos. Te devolvemos sin coste el cuello de botella, la solución que encaja y un rango de inversión.
Pide tu estudio gratuitoPreguntas frecuentes
¿Un robot AMR necesita obra en la nave?
Normalmente no. Basta con mapear la nave, revisar el suelo, asegurar la cobertura de red y adaptar puertas o pasos estrechos si hace falta. En zonas muy repetitivas o cambiantes pueden añadirse referencias de apoyo, que son una instalación ligera.
¿Pueden los AMR trabajar junto a personas?
Sí, con un análisis de riesgos de toda la instalación y la configuración de seguridad que exige la norma ISO 3691-4. Los campos de protección, las zonas de velocidad limitada y la formación del personal son imprescindibles. La seguridad no debe depender de la red inalámbrica.
¿Qué es más barato, un AMR o un AGV?
Depende de la tarea y de la infraestructura. El AMR ahorra obra y reconfiguraciones; el AGV puede ser más sencillo en circuitos fijos y cargas pesadas. Hay que comparar el coste total del proyecto, con gestor de flota, integración y mantenimiento, no solo el precio del vehículo.
¿Se pueden mezclar robots de varios fabricantes?
Sí, con un gestor de flota común. La interfaz VDA 5050 facilita esa interoperabilidad, pero cada robot puede implementar una versión y un conjunto de funciones distintos. Conviene pedir pruebas con el gestor concreto antes de comprar.
¿Cómo afecta el Reglamento (UE) 2023/1230 a los robots móviles?
Es aplicable a partir del 20 de enero de 2027 y sustituye a la Directiva 2006/42/CE. Introduce la máquina móvil autónoma y la función de supervisión. Las flotas que se pongan en servicio desde esa fecha deben cumplirlo, así que conviene preguntarlo ya en la oferta.
¿Qué pasa si se cae la red inalámbrica?
El robot termina o detiene su tarea de forma segura, según su configuración. La seguridad funciona a bordo, pero la operación se para si no llegan órdenes. Por eso la cobertura se mide antes de implantar y se define qué hace cada robot ante una pérdida de conexión.
Fuentes
- IFR - World Robotics 2025, Service Robots: nota de prensa
- INE - Encuesta Trimestral de Coste Laboral, cuarto trimestre de 2025
- De Koster, Le-Duc y Roodbergen - Design and control of warehouse order picking: a literature review, European Journal of Operational Research 182 (2007)
- ISO 3691-4:2023 - Driverless industrial trucks and their systems (ficha y muestra)
- INSST - Reglamento europeo (UE) 2023/1230 relativo a las máquinas: novedades
- VDA - Nota de prensa sobre la versión 2.1.0 de VDA 5050 (agosto de 2024)
- VDA 5050 - Repositorio oficial del estándar