AMR picking: preparación de pedidos con robots móviles, menos kilómetros y más líneas por hora
- El AMR picking usa robots móviles para los desplazamientos y deja a las personas la extracción y la confirmación, sin cambiar las estanterías.
- La preparación puede llegar al 55 % del coste operativo del almacén, según la revisión de De Koster, Le-Duc y Roodbergen, y el desplazamiento suele ser su mayor componente.
- La presión sube: el INE situó el coste por hora efectiva en 26,51 euros a finales de 2025 y Eurostat cifra en un 78 % los internautas de la UE que compraron en línea en 2025.
- En el ejemplo con supuestos, el modelo por zonas pasa de 90 a 138,5 líneas por hora y persona, pero la flota depende sobre todo del tiempo de cada parada.
- Más extracciones por hora exigen revisar el puesto: el INSST recomienda no superar 25 kg en condiciones ideales y 15 kg para proteger a la mayoría de la población.
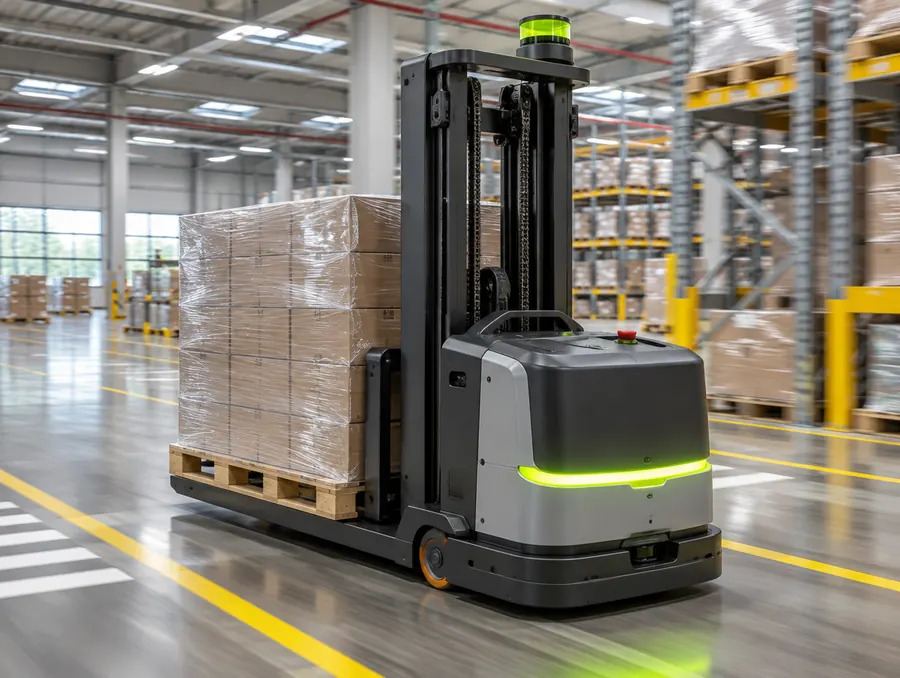
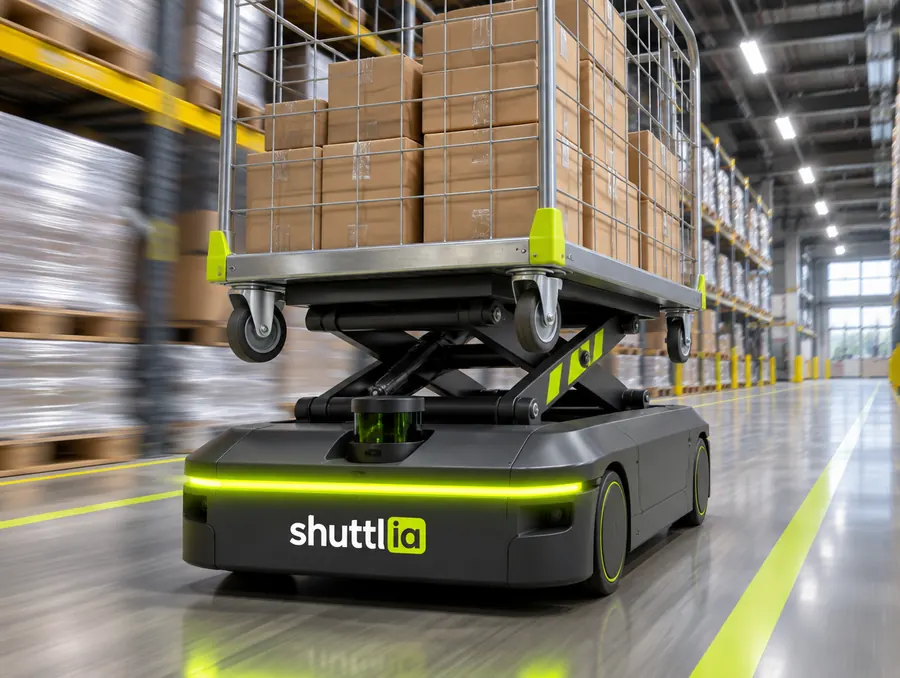
El AMR picking es la preparación de pedidos apoyada en robots móviles autónomos. Los robots hacen los desplazamientos y las personas se concentran en coger, verificar y confirmar el producto. Es una forma de automatizar la preparación sin cambiar las estanterías ni construir un sistema fijo.
En un almacén manual, buena parte de la jornada del preparador se va en andar empujando un carro. Ese tiempo cuesta horas de trabajo y no añade nada al pedido. Los robots atacan justo ese desperdicio.
En esta guía explicamos los modelos de trabajo con AMR, cuándo encaja cada uno, cómo se dimensionan robots y personas, qué hay que integrar con el WMS y qué medir antes y después. Incluimos un ejemplo resuelto con supuestos declarados, para que puedas repetir el cálculo con tus datos.
Por qué el desplazamiento es el problema de la preparación
La preparación de pedidos es la actividad más cara de casi cualquier almacén. La revisión de De Koster, Le-Duc y Roodbergen en el European Journal of Operational Research la identifica como la tarea más intensiva en mano de obra y estima que su coste puede llegar al 55 % del gasto operativo total del almacén. Los mismos autores señalan que el desplazamiento suele ser el componente dominante del tiempo del preparador y recuerdan una idea clásica: el tiempo de recorrido es desperdicio, cuesta horas de trabajo y no añade valor.
El volumen tampoco ayuda. Según Eurostat, el 78 % de los internautas de la UE compró en línea en 2025, frente al 62 % de 2015. Más pedidos pequeños significan más líneas, más paradas y más metros por preparador.
Y cada hora cuenta más. La Encuesta Trimestral de Coste Laboral del INE situó el coste por hora efectiva en 26,51 euros en el cuarto trimestre de 2025, un 3,4 % más que un año antes.
Por eso, antes de elegir tecnología, hay que medir cuántos metros recorre un preparador por línea y qué parte de su jornada pasa andando. Sin ese dato no se puede estimar el beneficio de los robots. Los indicadores de base se explican en KPI picking: los indicadores que de verdad importan en la preparación de pedidos.
Tres modelos de trabajo con AMR picking
Hay tres formas principales de organizar la preparación con robots móviles:
- Robot acompañante: el AMR lleva los contenedores del pedido y se detiene junto a cada ubicación. El preparador más cercano coge el producto, lo deposita y confirma. El robot sigue a la siguiente parada y, al terminar, se va solo a la zona de descarga.
- Picking por zonas con robots: cada persona trabaja una zona fija. Los robots pasan de una zona a otra recogiendo líneas y llevan el pedido completo a consolidación. La persona casi no sale de su zona.
- Mercancía a persona: el robot trae la estantería o el contenedor a un puesto fijo, donde la persona prepara sin moverse. Es otra familia de sistemas y la tratamos en Mercancía a persona: cómo funciona, cuándo compensa y cómo se dimensiona.
Los dos primeros modelos aprovechan las estanterías existentes y son los que suelen llamarse AMR picking en sentido estricto. El tercero exige una zona de almacenaje dedicada, separada del tránsito de personas, y puestos de preparación diseñados para ello.
Cuándo encaja cada modelo: tabla de decisión
La elección depende sobre todo de la superficie, del número de líneas por pedido y de cuánto quieras tocar el almacén:
| Criterio | Robot acompañante | Zonas con robots | Mercancía a persona |
|---|---|---|---|
| Cambios en estanterías | Ninguno | Ninguno | Zona de almacenaje nueva |
| Recorrido del preparador | Se reduce, sigue andando entre robots cercanos | Muy bajo, dentro de su zona | Prácticamente nulo |
| Perfil de pedido que favorece | Pedidos medianos con varias líneas | Muchas referencias en mucha superficie | Muchas líneas pequeñas y alta rotación |
| Flexibilidad para crecer | Añadir robots por fases | Añadir robots y redefinir zonas | Ampliar zona y puestos |
| Riesgo de esperas | Persona esperando robot o robot esperando persona | Desequilibrio de carga entre zonas | Cola de robots en el puesto |
| Dato crítico para dimensionar | Líneas por parada y distancia entre paradas | Líneas por zona y hora | Líneas por puesto y hora |
| Cambio organizativo | Bajo | Medio | Alto |
Una regla práctica: si el almacén es grande, con muchas referencias de baja rotación repartidas, el modelo por zonas suele recortar más metros. Si la mayoría de las líneas se concentran en pocas referencias, quizá el problema se resuelve antes reordenando ubicaciones que comprando robots.
Qué cambia en el almacén y en el puesto de trabajo
Con robot acompañante o por zonas, el layout puede quedarse casi igual. Hay que revisar:
- Anchura de pasillos, para que robot y persona se crucen con seguridad.
- Estado del suelo, juntas, desniveles y rampas.
- Cobertura de la red inalámbrica en toda la zona.
- Puntos de carga de baterías y zonas de espera de robots, fuera de los pasillos.
- Zona de inducción, donde se cargan contenedores vacíos, y zona de descarga de pedidos completos.
Los robots que comparten pasillo con personas son carretillas sin conductor a efectos de seguridad. La norma ISO 3691-4, cuya edición de 2023 cita expresamente a los robots móviles autónomos, es la referencia para su diseño y para el análisis de riesgos del sistema.
El puesto también cambia. Al dejar de empujar carros, el preparador hace más extracciones por hora, y eso concentra esfuerzo en brazos y espalda. Según la Agencia Europea para la Seguridad y la Salud en el Trabajo, unos tres de cada cinco trabajadores de la UE declaran molestias musculoesqueléticas, sobre todo de espalda y extremidades superiores. En España, el material técnico del INSST sobre el Real Decreto 487/1997 indica que toda carga de más de 3 kg puede entrañar riesgo dorsolumbar, que en condiciones ideales no se recomienda superar 25 kg y que, para proteger a la mayoría de la población, no deberían manipularse cargas de más de 15 kg. Con más extracciones por hora, la altura de las ubicaciones y el peso de las referencias importan más que antes. Lo tratamos en Ergonomía en picking: cómo diseñar el puesto de preparación para producir más sin lesiones.
¿Cuántos robots y cuántos preparadores necesitaría tu almacén con AMR picking?
Con tus pedidos, tus ubicaciones y tu hora punta simulamos personas y robots en cada modelo de trabajo, para que sepas si el AMR picking compensa antes de comprar nada.
Pide un estudio de robots móvilesIntegración con el WMS y reglas de operación
Los robots no sustituyen al sistema de gestión del almacén. El WMS sigue decidiendo qué pedidos se preparan y desde qué ubicaciones. El gestor de flota recibe esas órdenes y organiza los recorridos.
Puntos que hay que definir antes de comprar:
- Cómo agrupa el WMS los pedidos: uno a uno, por lotes u oleadas.
- Quién optimiza el orden de las paradas: el WMS o el gestor de flota.
- Cómo se confirma cada línea: pantalla en el robot, escáner o luz.
- Qué ocurre con las incidencias: ubicación vacía, producto dañado, pedido urgente.
- Cómo se reparten los pedidos urgentes sin romper la secuencia de toda la zona.
Si el WMS actual no tiene interfaz para robots, hay que prever un desarrollo o una capa intermedia. Esta parte suele infravalorarse y es la que más retrasa los arranques.
El slotting también cuenta. Un robot no arregla una mala ubicación: si las referencias de alta rotación están lejos de la descarga, el robot anda los mismos metros que andaba la persona. Antes de implantar conviene analizar la rotación, acercar lo que más se mueve y agrupar lo que se pide junto. El método está en Slotting almacén: cómo ubicar cada referencia por rotación, COI y afinidad para caminar menos.
Ejemplo con supuestos: personas, robots y coste por línea
Ejemplo con supuestos. Las cifras de líneas, tiempos, velocidades y recorridos son hipotéticas y sirven solo para ilustrar el cálculo; no son datos de un cliente ni prestaciones de un equipo concreto. El coste por hora es el dato medio del INE citado antes.
Supuestos:
- Demanda en hora punta: L = 1.500 líneas por hora.
- Hoy, en manual, cada línea cuesta 40 s al preparador, de los que 24 s son de recorrido: 90 líneas por hora y persona.
- Con AMR por zonas, el recorrido por línea baja a 8 s y la confirmación en pantalla añade 2 s.
- Recorrido de cada robot por ronda: 600 m a 0,8 m/s, con 25 paradas de 30 s y 120 s de inducción y descarga.
- Disponibilidad de los robots tras la carga de baterías: D = 0,85.
- Coste por hora: c = 26,51 €.
Paso 1. Tiempo por línea con AMR = 40 − 24 + 8 + 2 = 26 s. Productividad = 3.600 ÷ 26 = 138,5 líneas por hora y persona.
Paso 2. Preparadores necesarios = L ÷ productividad. Manual: 1.500 ÷ 90 = 16,7, es decir, 17 personas. Con AMR: 1.500 ÷ 138,5 = 10,8, es decir, 11 personas.
Paso 3. Coste de mano de obra por línea = c ÷ productividad. Manual: 26,51 ÷ 90 = 0,295 €. Con AMR: 26,51 ÷ 138,5 = 0,191 €.
Paso 4. Ronda del robot = 600 ÷ 0,8 + 25 × 30 + 120 = 750 + 750 + 120 = 1.620 s, unos 27 minutos. Líneas por robot y hora = 25 × 3.600 ÷ 1.620 = 55,6.
Paso 5. Robots necesarios = L ÷ (líneas por robot × D) = 1.500 ÷ (55,6 × 0,85) = 31,7, es decir, 32 robots.
Paso 6. Umbral de decisión. Ahorro en la hora punta = 6 personas × 26,51 € = 159,06 € por hora. Repartido entre 32 robots: 159,06 ÷ 32 = 4,97 € por robot y hora. Si el coste total de cada robot por hora de uso, con compra o cuota, mantenimiento, energía, gestor de flota e integración, supera esa cifra, el caso no se sostiene solo con ahorro de personal en punta.
La lectura importante es otra: en este supuesto la flota depende más de las paradas que del recorrido. Si cada parada baja de 30 a 20 s porque el slotting mejora, la ronda pasa a 1.370 s, cada robot hace 65,7 líneas por hora y la flota baja a 1.500 ÷ (65,7 × 0,85) = 26,9, es decir, 27 robots. El cálculo completo de retorno se explica en ROI de un almacén automático: cómo calcularlo paso a paso.
Checklist: qué medir y qué preguntar al proveedor antes de decidir
Mide tu operación antes de pedir ofertas:
- Líneas por hora en un día medio y en la hora punta, con su distribución por zonas.
- Líneas por pedido, unidades por línea y peso y volumen por referencia.
- Metros recorridos por línea y parte de la jornada que el preparador pasa andando.
- Tiempo de extracción y verificación por línea, separado del recorrido.
- Errores de preparación por cada mil líneas y su causa.
- Rotación por referencia y ubicación actual de las de más movimiento.
Pregunta al proveedor:
- Qué velocidad real alcanza el robot en pasillos compartidos y con carga.
- Cuántos contenedores lleva, de qué tamaño y con qué peso máximo.
- Cómo se ha calculado la flota y si se ha simulado con tus pedidos.
- Qué estrategia de carga de baterías propone y qué disponibilidad garantiza.
- Qué interfaz necesita con tu WMS y quién desarrolla y mantiene esa integración.
- Qué análisis de riesgos y documentación de conformidad entrega.
- Si ofrece pago por uso para picos. Según la IFR, el robot como servicio creció un 42 % en 2024, así que la opción existe; conviene compararla con la compra a toda la vida del sistema.
Errores habituales: dimensionar con la velocidad de catálogo, olvidar la carga de baterías, no prever zonas de espera, mantener un slotting antiguo y medir el éxito solo con líneas por hora, sin mirar errores ni ergonomía. Si quieres hacer este cálculo con tus datos, pide tu estudio gratuito y lo revisamos contigo.
Cómo lo resolvemos en Shuttlia
Nuestro método parte de tu operación, no del robot:
- Toma de datos: pedidos, líneas, referencias, rotación, turnos y una visita para medir recorridos, pasillos, suelo y red.
- Layout y simulación: comparamos robot acompañante, zonas y otras alternativas de preparación, y simulamos personas y robots con tu histórico de pedidos para ver esperas, picos y flota necesaria.
- Propuesta cerrada con rango de inversión, con los supuestos escritos para que el comité decida con un número acotado.
- Integración con tu WMS o ERP y con el gestor de flota, y servicio posventa con mantenimiento y soporte.
Si el análisis dice que ganas más reordenando ubicaciones o cambiando el método de preparación que comprando robots, también te lo decimos. Para saber qué modelo de AMR picking encaja en tu almacén, pide tu estudio gratuito y lo analizamos contigo.
Conclusión
El AMR picking ataca el mayor desperdicio de la preparación manual: andar. Bien planteado, deja a las personas donde aportan valor y permite crecer por fases sin tocar las estanterías.
Pero el resultado depende de los datos. El modelo de trabajo, las paradas, el slotting, la integración con el WMS y la ergonomía del puesto pesan tanto como el robot. Mide primero, simula después y decide con un umbral económico claro.
¿Lo aplicamos a tu almacén?
Cuéntanos tus palés, referencias y picos. Te devolvemos sin coste el cuello de botella, la solución que encaja y un rango de inversión.
Pide tu estudio gratuitoPreguntas frecuentes
¿Cuántos robots hacen falta para preparar pedidos?
Depende de las líneas por hora en punta, de la distancia por ronda, del tiempo de cada parada y de la disponibilidad tras la carga de baterías. En el ejemplo del artículo, la misma demanda pide 32 o 27 robots según la parada dure 30 o 20 segundos. Por eso la cifra se confirma con una simulación sobre tus pedidos.
¿Funciona el AMR picking con mi WMS actual?
Sí, si el WMS puede enviar órdenes y recibir confirmaciones por interfaz. El gestor de flota organiza los recorridos a partir de esas órdenes. Si no hay interfaz, hay que prever un desarrollo o una capa intermedia, y conviene presupuestarlo desde el principio.
¿Hay que cambiar las estanterías?
Con robot acompañante o por zonas, normalmente no. Sí hay que revisar pasillos, suelo, red y zonas de carga y espera. En mercancía a persona se necesita una zona de almacenaje específica para los robots.
¿Qué diferencia hay entre robot acompañante y picking por zonas?
En el robot acompañante el preparador se mueve entre robots cercanos y sigue andando algo. En el modelo por zonas cada persona se queda en su zona y son los robots los que pasan de una a otra. El segundo recorta más metros en almacenes grandes, pero exige equilibrar bien la carga de trabajo entre zonas.
¿Mejora la ergonomía con AMR picking?
Se elimina el esfuerzo de empujar carros y se reduce la fatiga por andar. A cambio, el preparador hace más extracciones por hora, así que el peso de las referencias y la altura de las ubicaciones cobran más importancia. Hay que revisar el puesto con los criterios del Real Decreto 487/1997.
¿Se puede empezar con pocos robots?
Sí. Es una de las ventajas de los AMR: se arranca en una zona con una flota pequeña y se amplía cuando los datos lo justifican. Para los picos de temporada existen fórmulas de pago por uso, que conviene comparar con la compra a toda la vida del sistema.
Fuentes
- De Koster, Le-Duc y Roodbergen - Design and control of warehouse order picking: a literature review, European Journal of Operational Research 182 (2007)
- Eurostat - E-commerce statistics for individuals (Statistics Explained)
- INE - Encuesta Trimestral de Coste Laboral, cuarto trimestre de 2025
- ISO 3691-4:2023 - Driverless industrial trucks and their systems (ficha y muestra)
- EU-OSHA - Campaña Trabajos saludables 2020-2022: trastornos musculoesqueléticos
- INSST - Manipulación manual de cargas: Real Decreto 487/1997 y Guía Técnica
- IFR - World Robotics 2025, Service Robots: nota de prensa