Paletizado con cobot: cuándo compensa, seguridad y cómo dimensionar la célula
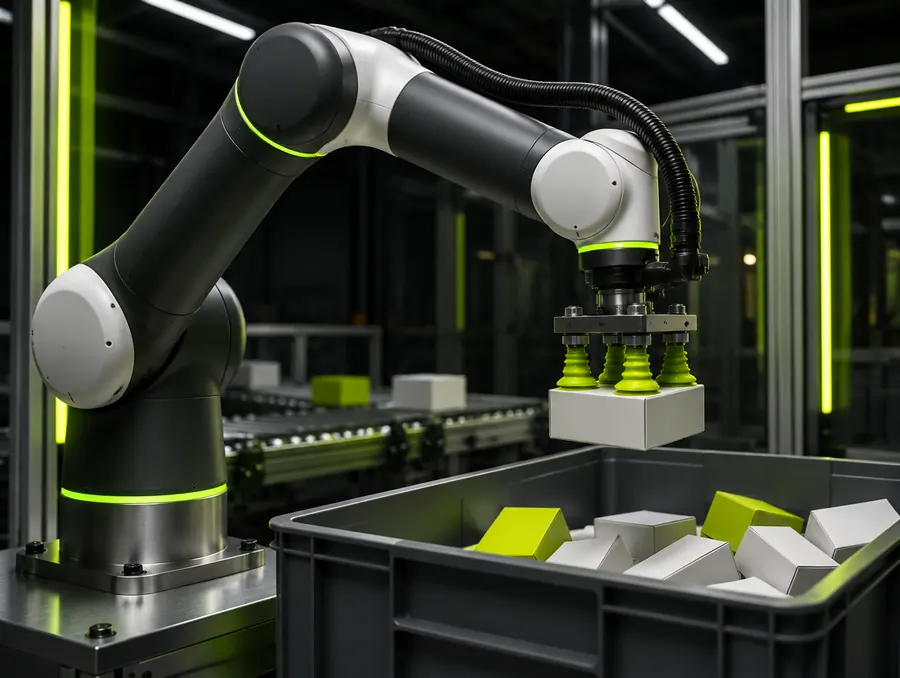
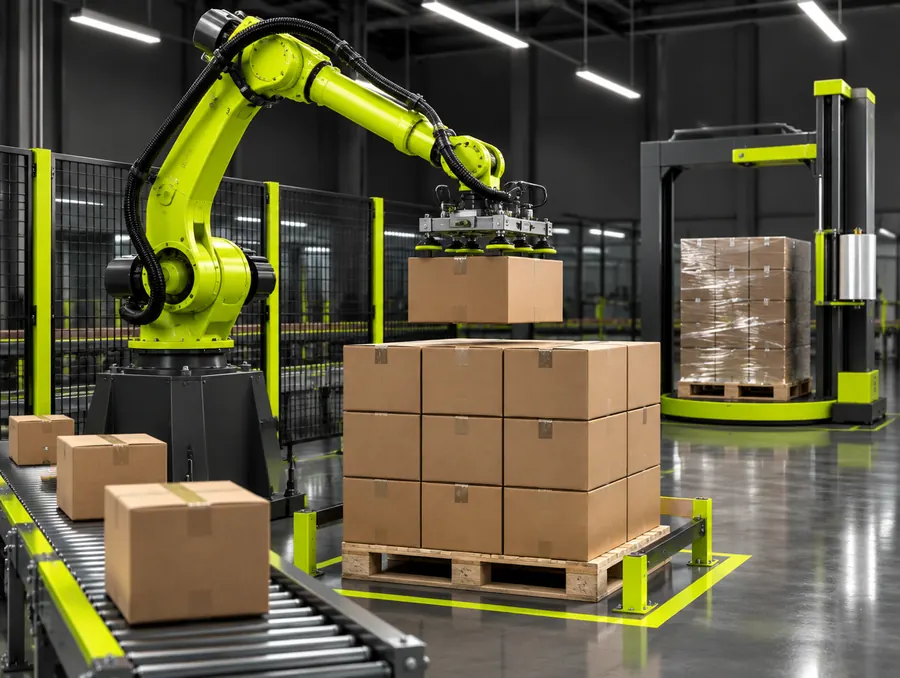
- El paletizado con cobot usa un robot colaborativo para tomar cajas al final de la línea y montarlas en el palé según un mosaico. Encaja con cadencias moderadas, cajas de peso medio y poco espacio.
- Es una aplicación habitual: los cobots fueron el 10,5 % de los 541.302 robots industriales instalados en el mundo en 2023, y la IFR cita el paletizado de final de línea entre sus usos típicos.
- El motivo de fondo es ergonómico: según el INSST, las cargas de más de 25 kg muy probablemente constituyen un riesgo en sí mismas, y la EU-OSHA indica que tres de cada cinco trabajadores de la UE declaran trastornos musculoesqueléticos.
- Colaborativo no significa sin protecciones: la que se evalúa es la aplicación completa según la ISO 10218-2:2025, que se complementa con la ISO/TS 15066 para aplicaciones colaborativas.
- Para decidir, se calcula con la carga útil restando la pinza, la cadencia con las reducciones de velocidad por seguridad y el tiempo de autonomía del palé.
El paletizado con cobot consiste en usar un robot colaborativo para tomar cajas al final de una línea de producción y colocarlas sobre un palé siguiendo un mosaico definido. Es una de las primeras automatizaciones que acometen muchas fábricas, porque el paletizado manual es repetitivo, pesado y difícil de cubrir en todos los turnos.
Un cobot es un robot diseñado para trabajar cerca de personas, con funciones de seguridad que limitan fuerzas, velocidades y espacio de trabajo. En paletizado eso permite células más compactas y fáciles de reconfigurar que una célula industrial tradicional. Pero también tiene límites claros de carga y de cadencia, y una célula mal dimensionada acaba parando la línea.
No es una tecnología de nicho. Según la Federación Internacional de Robótica (IFR), los cobots alcanzaron el 10,5 % de los 541.302 robots industriales instalados en el mundo en 2023, y el paletizado de final de línea figura entre sus aplicaciones habituales.
Esta guía explica cómo es una célula, cuándo conviene un cobot y cuándo un robot industrial, qué exige la seguridad, cómo se calcula la cadencia con un ejemplo paso a paso y qué preguntar antes de comprar.
Qué hace una célula de paletizado con cobot
Una célula típica incluye:
- El cobot, montado sobre un pedestal o sobre una columna elevadora que amplía su alcance vertical.
- Una pinza de vacío, de garras o mixta, adaptada a las cajas. Lo tratamos en Pinzas robot y ventosas: cómo elegir la herramienta de agarre que decide el éxito de la célula.
- Un transportador de entrada que presenta las cajas en una posición conocida, con un tope o un centrador.
- Una o dos posiciones de palé, para seguir trabajando mientras se retira el palé lleno.
- Sensores que detectan la caja, el palé y la presencia de personas.
- Un software que define mosaicos y capas sin programar movimiento a movimiento.
El ciclo es sencillo: la caja llega al punto de toma, el cobot la recoge, la coloca en su posición del mosaico y vuelve. Cuando el palé está completo, avisa para cambiarlo y sigue en la otra posición.
La razón para automatizar este puesto suele ser doble. Por un lado, cubrir turnos en un trabajo que cuesta encontrar quien lo haga. Por otro, la salud de las personas. El INSST recuerda que el Real Decreto 487/1997 obliga a evitar la manipulación manual de cargas, sobre todo con equipos mecánicos, que una carga de más de 3 kg puede entrañar riesgo dorsolumbar en condiciones desfavorables y que las de más de 25 kg muy probablemente constituyen un riesgo en sí mismas. En un final de línea, una persona puede mover varias toneladas por turno.
A escala europea, la EU-OSHA indica que unos tres de cada cinco trabajadores de la UE declaran dolencias musculoesqueléticas y que el 52 % de los centros de trabajo señala levantar o mover cargas pesadas como factor de riesgo, según la encuesta ESENER de 2019.
Cobot o robot industrial: criterios de decisión
La elección depende sobre todo de cadencia, peso y espacio, y después de quién va a operar la célula.
| Criterio | Paletizado con cobot | Robot industrial de paletizado |
|---|---|---|
| Cadencia | Moderada; la velocidad baja cuando hay personas cerca | Alta y sostenida, con la zona cerrada |
| Peso de caja | Ligero o medio; la pinza resta carga útil | Cajas pesadas, varias cajas o capas completas |
| Espacio | Célula compacta, a menudo sin vallado completo | Más superficie, vallado y accesos protegidos |
| Seguridad | Escáneres, zonas vigiladas, limitación de fuerza según la evaluación | Resguardos y barreras; personas fuera durante el ciclo |
| Cambios de formato | Interfaz gráfica, recetas sencillas | Más potentes, a menudo con programación especializada |
| Varias líneas | Posible si la suma de cadencias cabe | Habitual, con transportadores de acumulación |
| Perfil típico | Primer proyecto, pyme, línea de pocos formatos | Alto volumen, cargas pesadas, varios turnos continuos |
Si la cadencia y el peso están cerca del límite del cobot, el cobot deja de ser la opción sencilla. Es mejor detectarlo en la toma de datos que en la puesta en marcha.
La facilidad de uso también pesa. Los cobots suelen programarse con interfaces gráficas, lo que permite que el propio personal cambie mosaicos. Para un primer proyecto en una pyme esto es decisivo, y lo tratamos en Robótica para pymes: cómo elegir el primer proyecto y que salga bien.
El contexto en España acompaña. La IFR contabilizó 542.000 robots industriales instalados en el mundo en 2024, y España, con 5.100 unidades, ocupó el tercer puesto europeo.
Seguridad: colaborativo no significa sin protecciones
Que el robot sea colaborativo no convierte la aplicación en colaborativa. La que se evalúa es la célula completa: robot, pinza, caja, palé, transportadores y personas.
La ISO 10218-2:2025, publicada en febrero de 2025 y con 223 páginas, cubre la seguridad de las aplicaciones y células robotizadas, desde el diseño hasta la retirada. La propia ISO la presenta como complementaria de la ISO/TS 15066:2016, la especificación de 33 páginas sobre robots colaborativos, revisada y confirmada en 2022. El detalle de la norma está en ISO 10218: seguridad de robots industriales y colaborativos, qué exige la edición 2025.
Puntos clave en paletizado:
- Una caja pesada en movimiento, a la altura de la cabeza, o una pinza con aristas pueden lesionar aunque el robot limite su fuerza.
- La limitación de potencia y fuerza funciona con cargas ligeras y ciclos lentos. En paletizado lo habitual es supervisión de velocidad y separación con escáneres de área, que reducen la velocidad cuando una persona se acerca y paran el robot si entra. Ver Escáner láser de seguridad y cortinas fotoeléctricas: campos, distancias y nivel de prestaciones.
- Las funciones de seguridad se diseñan con el nivel de prestaciones requerido según ISO 13849-1.
- La distancia de los sensores al peligro se calcula según la ISO 13855:2024, tercera edición, publicada en noviembre de 2024, con tiempos de parada reales del robot cargado.
- La zona de cambio de palé debe permitir que el operario trabaje sin riesgo mientras el robot sigue en la otra posición.
El resultado de la evaluación de riesgos decide si hace falta vallado, escáneres o una combinación. Y ojo al coste oculto: cada reducción de velocidad por seguridad resta cadencia, como verás en el ejemplo.
El marco legal también cambia. Según el INSST, el Reglamento (UE) 2023/1230 de máquinas será aplicable a partir del 20 de enero de 2027 y deroga la Directiva 2006/42/CE. Lo resumimos en Reglamento de máquinas 2023/1230: qué cambia el 20 de enero de 2027 y cómo prepararse. La evaluación no es un trámite: según Eurostat, en 2023 hubo en la UE 2,83 millones de accidentes de trabajo no mortales y 3.298 mortales.
Mosaicos y estabilidad del palé
Un buen paletizado no es solo apilar cajas. El mosaico decide la estabilidad y el aprovechamiento del palé:
- Capas cruzadas o alternas para trabar las cajas entre sí.
- Orientación de etiquetas hacia fuera cuando lo exige el cliente.
- Hojas separadoras entre capas, si el producto lo necesita.
- Altura y peso máximos del palé según transporte, estantería y cliente.
- Vuelo máximo de las cajas sobre el borde del palé.
El software del cobot suele incluir un generador de mosaicos. Aun así, conviene validar cada mosaico con producto real y revisar cómo se comporta en el enfardado y en el transporte. Un mosaico que aprovecha el palé pero se desmonta en el camión no sirve.
La altura del palé condiciona además el alcance. Si el palé terminado supera lo que el brazo alcanza con la caja en la orientación necesaria, hace falta una columna elevadora o un robot mayor. Es uno de los errores más caros de corregir tras la compra.
Cambios de formato y despaletizado
Una de las ventajas del cobot es la facilidad para cambiar de producto:
- Se seleccionan nuevas recetas de caja, mosaico y palé desde una pantalla.
- La pinza puede ser universal, de cambio rápido o con zonas de vacío independientes.
- La posición de toma se ajusta con guías o con visión.
Para que el cambio sea rápido de verdad hay que diseñarlo: estandarizar formatos, documentar recetas y formar al personal de línea. Si cada producto exige una pinza distinta y un ajuste manual, la flexibilidad desaparece. Conviene también registrar qué receta se usó en cada orden de producción, para poder rastrear una reclamación por un palé mal montado.
La misma célula puede trabajar a la inversa: tomar cajas de un palé y alimentar una línea. En despaletizado la posición de las cajas no siempre es exacta, por lo que suele añadirse visión artificial, que tratamos en Robot de picking con visión artificial e IA: cómo coge lo que nunca ha visto y cuándo compensa. En células que combinan tareas, el diseño se hace pensando en la tarea más exigente y no en la más frecuente.
¿Llega un cobot a la cadencia de tu final de línea?
Calculamos con tus formatos, pesos y cadencias si un cobot paletiza tu línea con margen y seguridad, o si te conviene un robot industrial, antes de que inviertas.
Pide un estudio de robotizaciónEjemplo con supuestos: ¿llega un cobot a la cadencia de la línea?
Ejemplo con supuestos. Los valores son hipotéticos y sirven para mostrar el método. En un proyecto real salen de la ficha del robot, de la pinza y de mediciones en la línea.
Supuestos:
- Línea de 8 cajas por minuto en régimen nominal y 10 en picos.
- Caja más pesada de 12 kg. Pinza de vacío de 5 kg.
- Tiempo de ciclo del cobot por caja, a velocidad plena y con la altura media del palé, de 5,5 s.
- Cuando una persona entra en la zona de aviso, el robot trabaja a velocidad reducida y el ciclo sube a 8 s. Supón que eso ocurre el 20 % del tiempo.
- Mosaico de 8 cajas por capa y 5 capas: 40 cajas por palé.
Paso 1. Carga necesaria: 12 + 5 = 17 kg. El cobot elegido debe admitir al menos esa carga en el alcance y la orientación reales, no en el punto más favorable del catálogo.
Paso 2. Ciclo medio ponderado: T = 0,8 × 5,5 + 0,2 × 8 = 4,4 + 1,6 = 6,0 s.
Paso 3. Capacidad: C = 60 / T = 60 / 6,0 = 10 cajas por minuto.
Paso 4. Margen frente a la línea: en nominal, 10 / 8 = 1,25, es decir, un 25 % de margen. En picos, 10 / 10 = 1,0: sin margen. Cualquier micro parada o caja mal presentada acumula cajas en el transportador de entrada.
Paso 5. Autonomía del palé: 40 cajas / 8 cajas por minuto = 5 minutos. Con dos posiciones, el operario tiene 5 minutos para retirar el palé lleno y poner uno vacío antes de que el robot se quede sin sitio.
Paso 6. Carga que deja de mover una persona: 8 cajas/min × 60 min × 12 kg = 5.760 kg por hora.
Lectura de ingeniero: la célula funciona en nominal, pero va justa en picos y obliga a una retirada de palé muy frecuente. Las opciones son añadir acumulación a la entrada, ampliar el mosaico o las capas si el cliente lo admite, o mejorar el tiempo de ciclo con una pinza de doble toma. Si la línea crece, hay que valorar un robot industrial. Si quieres hacer este cálculo con tus formatos y tu cadencia, pide tu estudio gratuito y lo revisamos contigo.
Errores habituales
Estos son los fallos que más vemos en células de paletizado con cobot:
- Elegir el cobot por su carga útil sin restar el peso de la pinza ni considerar el alcance a plena altura de palé.
- Calcular la cadencia con la velocidad máxima, sin las reducciones de velocidad por seguridad.
- Suponer que no hace falta evaluación de riesgos por ser colaborativo.
- Usar tiempos de parada de catálogo, medidos sin carga, para colocar escáneres o barreras.
- No prever el cambio de palé y que la línea se pare en cada cambio.
- Olvidar la calidad de las cajas: cajas deformadas, con cinta suelta o mal cerradas fallan en la toma por vacío.
- No integrar la célula con la línea: señales de marcha, paro, fallo y acumulación.
- Dejar el etiquetado del palé y la retirada con carretilla fuera del alcance. La salida del palé lleno con transportador se trata en Transportador de palés: rodillos, cadenas, transferencias y cómo dimensionar el circuito.
Checklist: qué medir y qué preguntar antes de comprar
Antes de pedir una oferta, mide en tu línea:
- Cajas por minuto en nominal y en picos, y duración de los picos.
- Dimensiones, peso y tipo de cierre de cada formato, incluido el más pesado.
- Tipo de palé, altura y peso máximos, y mosaicos exigidos por cada cliente.
- Número de líneas que alimentan la célula y si coinciden en el tiempo.
- Espacio disponible, accesos de carretilla y pasillos de personas.
- Condiciones del entorno: polvo, humedad, temperatura, frío.
Y pide al proveedor respuesta escrita a estas preguntas:
- Cadencia garantizada con el formato más exigente y con las reducciones de velocidad incluidas.
- Carga útil disponible con la pinza elegida, al alcance y altura reales.
- Evaluación de riesgos por tareas, incluido el cambio de palé, desatascos y limpieza, y tipo de colaboración prevista.
- Tiempos de parada usados en el cálculo de distancias y compromiso de medirlos en la instalación.
- Cómo se crean, validan y cambian los mosaicos, y quién puede hacerlo.
- Integración con la línea y con el sistema de gestión si se etiqueta el palé.
- Documentación final, formación, soporte y repuestos.
Qué debe incluir una célula llave en mano lo explicamos en Célula robotizada llave en mano: qué incluye, qué no y cómo exigirlo.
Cómo lo resolvemos en Shuttlia
En un final de línea el robot es solo una parte. Lo que decide el resultado es cómo entran las cajas, cómo sale el palé y cómo conviven las personas con la célula. Nuestro método:
- Toma de datos: formatos, pesos, cadencias reales y picos, mosaicos por cliente, turnos y tareas de las personas alrededor.
- Layout y simulación: diseñamos la célula con sus zonas, accesos y protecciones, y simulamos el ciclo con las reducciones de velocidad por seguridad para comprobar el margen frente a la línea.
- Decisión técnica justificada: cobot o robot industrial, con los cálculos de carga, alcance y cadencia a la vista.
- Propuesta cerrada con rango de inversión, con seguridad, documentación y formación incluidas.
- Integración con la línea y con tu ERP o WMS, validación en planta y servicio posventa con revisión de recetas y de la evaluación de riesgos cuando cambian los formatos.
Si quieres saber si un cobot cubre tus formatos y tu cadencia, pide tu estudio gratuito y lo dimensionamos con tus datos.
Conclusión
El paletizado con cobot es una buena primera automatización cuando la cadencia es moderada, las cajas son de peso medio y el espacio es escaso. Libera a las personas de un trabajo pesado y repetitivo y se reconfigura con facilidad.
Su límite está en la carga útil real, en la cadencia con seguridad y en la autonomía del palé. Si esos tres números se calculan antes de comprar, la célula funciona. Si se toman del catálogo, la línea lo nota en la primera semana.
¿Lo aplicamos a tu almacén?
Cuéntanos tus palés, referencias y picos. Te devolvemos sin coste el cuello de botella, la solución que encaja y un rango de inversión.
Pide tu estudio gratuitoPreguntas frecuentes
¿Necesita vallado una célula de paletizado con cobot?
Depende de la evaluación de riesgos de la aplicación, no del robot. A menudo se usan escáneres de área en lugar de vallas, pero el peso de la caja, la pinza, la altura de pila y la cadencia pueden exigir zonas protegidas o resguardos.
¿Qué peso de caja puede manejar un cobot?
Depende del modelo. Hay que restar a la carga útil el peso de la pinza y comprobar que la admite en el alcance y la orientación reales, a plena altura de palé. Con cajas pesadas o varias cajas por toma suele hacer falta un robot industrial.
¿Qué cadencia alcanza un paletizado con cobot?
No hay una cifra universal. Depende del ciclo por caja, de la altura del palé, de la pinza y de cuánto tiempo trabaja a velocidad reducida por la presencia de personas. Se calcula con un ciclo medio ponderado, como en el ejemplo del artículo, y se valida en pruebas con producto real.
¿Puede paletizar varias líneas a la vez?
Sí, si la suma de cadencias cabe en su capacidad con margen y el layout permite traer las cajas a la célula con acumulación suficiente. Si las líneas coinciden en picos, el margen se agota rápido.
¿Puede hacer despaletizado?
Sí. Normalmente se añade visión artificial para localizar cajas cuya posición en el palé no es exacta.
¿Quién cambia los mosaicos?
Con un software adecuado, el propio personal de línea, tras una formación corta. Conviene documentar cada receta, validarla con producto real y registrar qué receta se usa en cada orden.
¿Cómo sé si me compensa?
Compara las horas de manipulación que liberas y la carga que dejan de mover las personas con la inversión, el mantenimiento y el riesgo de parar la línea. Si quieres hacerlo con tus datos, /#estudio y lo calculamos contigo.
Fuentes
- IFR - Collaborative Robots: How Robots Work alongside Humans (diciembre de 2024)
- IFR - World Robotics 2025, Industrial Robots: nota de prensa
- INSST - Tema 68. Manipulación manual de cargas
- EU-OSHA - Healthy Workplaces Lighten the Load: About the topic
- ISO - ISO 10218-2:2025 Robotics. Safety requirements. Part 2: Industrial robot applications and robot cells
- ISO - ISO/TS 15066:2016 Robots and robotic devices. Collaborative robots
- ISO - ISO 13855:2024 Safety of machinery. Positioning of safeguards with respect to the approach of the human body
- INSST - Normativa de máquinas: Reglamento (UE) 2023/1230
- Eurostat - Accidents at work claimed 3 298 lives in the EU in 2023