Pinzas robot y ventosas: cómo elegir la herramienta de agarre que decide el éxito de la célula
- La herramienta de agarre es la pieza que toca el producto: elegir mal entre ventosa, pinza mecánica, adaptativa o de horquilla hace fallar una célula aunque el robot sea excelente.
- La fuerza de una ventosa es diferencia de presión por superficie, y esa diferencia nunca puede superar la presión atmosférica, fijada en 101.325 Pa por la CGPM del BIPM.
- El vacío y el soplado cuestan energía: el estudio de mercado del Departamento de Energía de EE. UU. atribuye a los sistemas de aire comprimido el 10 % de la electricidad industrial y estima que reparar fugas reduce su consumo entre un 10 y un 15 %.
- Combinar herramientas funciona: en la investigación de Dex-Net 4.0 de la Universidad de California en Berkeley, un robot con dos agarres vació cajas de hasta 25 objetos nuevos con fiabilidad superior al 95 % y más de 300 cogidas por hora.
- La pinza forma parte de la aplicación que evalúa la ISO 10218-2:2025: su peso, su forma y qué pasa si suelta la carga entran en la evaluación de riesgos de la célula.
Un robot excelente con una pinza mal elegida es una célula que falla. La herramienta de agarre, lo que en las normas se llama efector final, es la interfaz con el producto. Es la parte que más se desgasta, la que más ajustes pide en la puesta en marcha y la causa de buena parte de las paradas que vemos en células de paletizado, picking y alimentación de máquinas.
El problema es que se elige tarde. Primero se compra el robot, luego se dibuja la célula y al final alguien se pregunta cómo se coge la caja. Debería ser al revés: el producto y su peor caso definen el agarre, y el agarre condiciona la carga útil del robot, el tiempo de ciclo y el layout.
En este artículo repasamos los tipos de pinzas robot y ventosas, cómo se calcula una herramienta de vacío con la fórmula a la vista, qué pruebas hay que exigir y qué preguntar al proveedor antes de cerrar el diseño. Los datos de consumo y de investigación están enlazados a su fuente.
Por qué la pinza decide el éxito de la célula
El robot aporta posición y velocidad. La pinza aporta la sujeción. Si la sujeción es dudosa, el integrador baja velocidades y aceleraciones para no soltar la carga, y el tiempo de ciclo que se vendió no aparece. Si es demasiado agresiva, marca o rompe el embalaje.
Además, la pinza pesa. Ese peso se resta de la carga útil del robot y aumenta la inercia en el extremo del brazo, y puede obligar a subir de modelo de robot.
También es un elemento de seguridad. La ISO 10218-2:2025, con 223 páginas dedicadas a aplicaciones y células robotizadas, se presenta como clave para la seguridad cuando los robots trabajan con efectores finales. En la práctica significa que la evaluación de riesgos debe contemplar qué pasa si se corta el aire o la energía, si la carga cae y si una persona puede quedar atrapada entre los dedos de la pinza.
Por último está la interfaz mecánica. La brida de la muñeca suele seguir la ISO 9409-1, que define las dimensiones principales, la designación y el marcado de la placa circular de unión. Está en su tercera edición, de 2004, y se revisó y confirmó en 2023. Pedir que la pinza respete esa interfaz facilita cambiar de herramienta o de robot sin rehacer adaptadores.
Tipos de agarre y cuándo usar cada uno
Hay cinco familias que cubren casi todas las aplicaciones de intralogística y final de línea. Esta tabla resume cuándo encaja cada una.
| Tipo de agarre | Productos donde rinde | Límites habituales | Qué vigilar |
|---|---|---|---|
| Ventosas de vacío | Cajas de cartón, bandejas, láminas, bolsas con cara plana | Cartón poroso, superficies rugosas, polvo, film suelto | Nivel de vacío real, fugas, detección de pérdida de agarre |
| Pinza mecánica de dedos | Piezas rígidas con geometría conocida | Formatos muy variados, piezas frágiles | Fuerza de cierre, carrera, retención si falla la energía |
| Pinza adaptativa o blanda | Formas variables, fruta, objetos delicados | Cargas pesadas, ciclos muy rápidos | Desgaste del material, repetibilidad del centrado |
| Pinza magnética | Chapa y piezas de acero | Materiales no férricos, chapas muy finas que se pegan entre sí | Separación de hojas, magnetismo residual |
| Horquilla o garra | Sacos, capas de cajas, cargas pesadas | Tiempo de ciclo, necesidad de huecos para entrar | Apoyo de la carga, interferencia con la pila |
La ventosa es la más extendida en logística porque coge por una sola cara y no necesita huecos laterales. Las horquillas siguen siendo la solución robusta para sacos y capas, justo las cargas que más castigan a las personas: la guía del INSST sobre manipulación manual de cargas advierte que las cargas de más de 25 kg muy probablemente constituyen un riesgo en sí mismas.
Criterio de ingeniero: elige el agarre por el peor producto del surtido, no por el más frecuente. Si un 5 % de las referencias no se puede coger con la herramienta elegida, ese 5 % acabará en manos de un operario junto a la célula.
Ventosas de vacío: cómo funcionan y dónde fallan
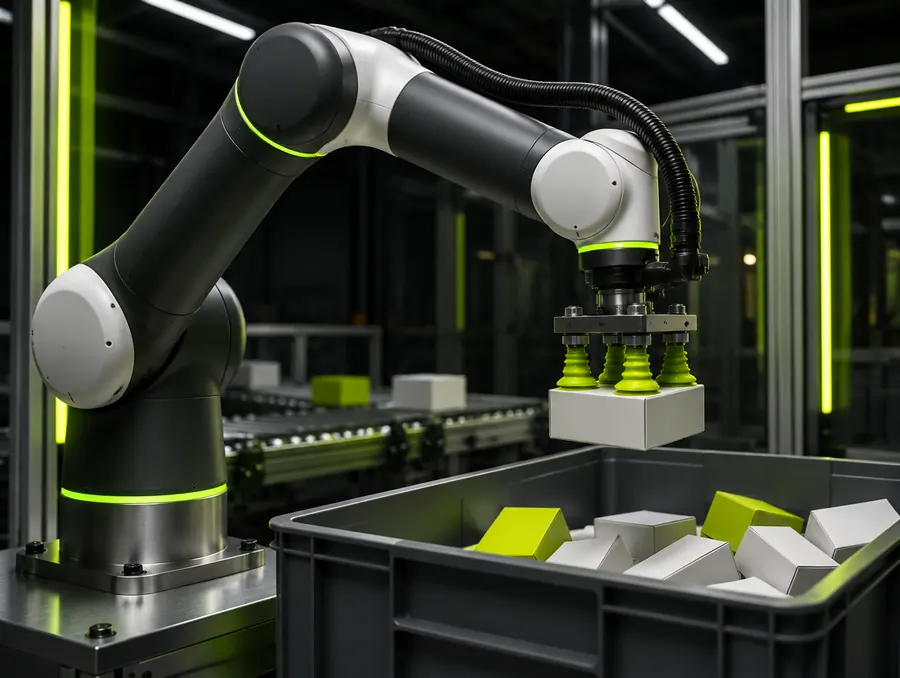
Una ventosa no chupa. Lo que hace es reducir la presión en su interior. Es la presión atmosférica exterior la que empuja la pieza contra el labio. Por eso la fuerza disponible depende de la diferencia de presión y de la superficie efectiva.
Hay un límite físico que conviene tener presente. La atmósfera normal vale 101.325 pascales, según la resolución 4 de la 10.ª Conferencia General de Pesas y Medidas. Aunque se hiciera un vacío perfecto, ninguna ventosa podría trabajar con una diferencia de presión mayor. En la práctica se trabaja bastante por debajo, y en cartón ondulado o poroso el vacío alcanzado cae porque el aire entra a través del material.
Los fallos típicos de las herramientas de vacío son estos:
- Cartón reciclado o de baja calidad que deja pasar aire y no alcanza el vacío de diseño.
- Cajas con film retráctil suelto o etiquetas que se despegan con la ventosa.
- Superficies húmedas en cámaras frigoríficas o polvo en el labio.
- Cajas sobrellenas con la tapa abombada, donde el labio no sella.
- Ventosas que no se apagan por zonas cuando se coge un formato pequeño con una herramienta grande, con lo que se pierde vacío en todo el circuito.
La solución pasa por elegir bien el labio, sectorizar la herramienta con válvulas por zona y, sobre todo, medir. Un vacuostato en cada circuito confirma que hay agarre antes de mover la carga y avisa si se pierde a mitad de trayectoria.
Ejemplo con supuestos: cuántas ventosas necesita una caja de 12 kg
Ejemplo con supuestos. Los valores son hipotéticos y solo sirven para mostrar el método. En un proyecto real el nivel de vacío se mide con el embalaje real y los coeficientes se toman de la documentación técnica de los componentes elegidos.
Situación: robot que coge cajas de cartón de 12 kg por la cara superior y las mueve en vertical con aceleración de 5 m/s².
Fórmula de la fuerza teórica de una ventosa: F = Δp × A
- F: fuerza de sujeción en newtons.
- Δp: diferencia de presión entre el exterior y el interior de la ventosa, en pascales.
- A: superficie efectiva de la ventosa, en m².
Fórmula de la fuerza necesaria con agarre horizontal y movimiento vertical: Fnec = m × (g + a) × S
- m: masa de la caja, 12 kg.
- g: gravedad, 9,81 m/s².
- a: aceleración vertical, 5 m/s².
- S: coeficiente de seguridad, supuesto igual a 2.
Paso 1. Fnec = 12 × (9,81 + 5) × 2 = 12 × 14,81 × 2 = 355 N.
Paso 2. Ventosa supuesta de 50 mm de diámetro: A = π × 0,025² = 0,00196 m².
Paso 3. Vacío supuesto de 60 kPa, es decir, 60.000 Pa de diferencia de presión, lejos del límite de 101.325 Pa: F = 60.000 × 0,00196 = 118 N por ventosa.
Paso 4. Número de ventosas: n = 355 / 118 = 3,0. Se redondea al alza y se ponen 4 ventosas, también por equilibrio de la carga.
Ahora la prueba de estrés. Si el cartón es poroso y en la prueba solo se alcanzan 30 kPa, cada ventosa da 30.000 × 0,00196 = 59 N y hacen falta 355 / 59 = 6,0, es decir, 7 ventosas, o ventosas más grandes. Si además el robot gira la caja y el agarre trabaja a cortante en lugar de a tracción, la fuerza útil baja otra vez, porque depende del rozamiento entre labio y cartón.
La lección es simple: el vacío que se usa en el cálculo debe ser el medido con tu caja peor, no el que da el generador de vacío en vacío. Si quieres revisar el agarre de tu producto con tus datos, pide tu estudio gratuito y lo calculamos contigo.
Pinzas mecánicas, adaptativas, magnéticas y de horquilla
Las pinzas de dedos se definen con cuatro datos: fuerza de cierre, carrera, peso propio y tiempo de apertura y cierre. La fuerza necesaria se calcula de forma parecida a la ventosa, pero aquí el agarre trabaja casi siempre por rozamiento entre dedos y pieza, salvo que los dedos tengan una forma que abrace la pieza. Por eso el diseño de los dedos suele importar más que la pinza en sí.
En las pinzas de dedos la pregunta clave es qué pasa si se corta la energía. Una pinza neumática sin retención puede abrirse y soltar la pieza. Las hay con muelle o con válvula antirretorno que mantienen el cierre. Debe estar escrito en la evaluación de riesgos.
Las pinzas adaptativas y blandas se deforman para abrazar formas distintas. Funcionan bien con surtidos variables y productos delicados, pero con cargas pesadas pierden repetibilidad. Pregunta cuántos ciclos aguanta el material.
Las magnéticas, electroimanes o imanes permanentes conmutables, son muy eficaces con chapa de acero. Su problema típico es que con chapas finas se levantan dos hojas a la vez. Se resuelve con separadores o detectores de doble hoja.
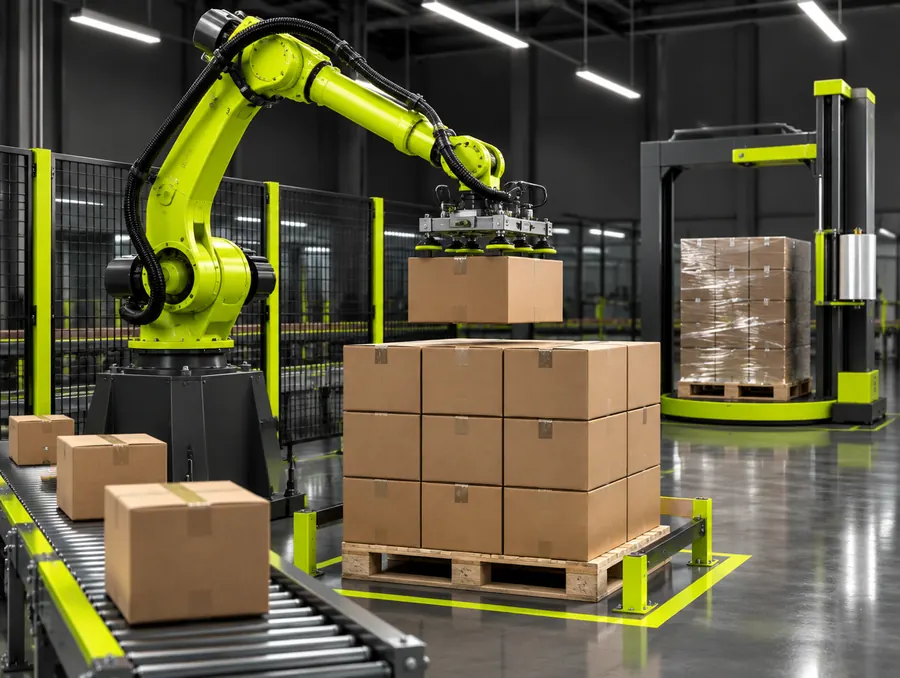
Las horquillas y garras entran por debajo de la carga. Son la solución habitual para sacos y para capas de cajas en paletizado. A cambio piden huecos para entrar y un ciclo algo más largo. El paletizado con cobot lo tratamos aparte en Paletizado con cobot: cuándo compensa, seguridad y cómo dimensionar la célula.
¿Tu célula coge bien tu peor caja?
Probamos y calculamos el agarre con tu producto real para que la célula no pierda cajas, no baje el ritmo y no dispare el consumo de aire.
Pide un estudio de robotizaciónAire comprimido, consumo y herramientas híbridas
Muchas herramientas de vacío se alimentan con eyectores que generan vacío a partir de aire comprimido, y muchas pinzas mecánicas son neumáticas. Ese aire no es gratis. El estudio de mercado de aire comprimido del Departamento de Energía de EE. UU. indica que estos sistemas suponen el 10 % de toda la electricidad consumida por la industria y que reparar fugas puede reducir su consumo entre un 10 y un 15 %.
En una célula esto se traduce en tres decisiones. La primera, elegir entre eyector y bomba de vacío eléctrica según el ciclo y el número de circuitos. La segunda, usar eyectores con ahorro de aire, que cortan el soplado cuando se alcanza el vacío y lo reactivan solo si cae. La tercera, mantener: un labio gastado o un tubo pinzado son fugas que pagan las facturas de electricidad durante años.
Cada vez es más frecuente combinar agarres. La investigación de Dex-Net 4.0 de la Universidad de California en Berkeley entrenó una política para elegir entre ventosa y pinza paralela en cada cogida. Con 5 millones de imágenes sintéticas de entrenamiento, el robot vació de forma consistente cajas de hasta 25 objetos nuevos con fiabilidad superior al 95 % y más de 300 cogidas por hora. Es un resultado de laboratorio, pero confirma la intuición de planta: con surtidos variados, dos herramientas bien elegidas rinden más que una universal mediocre. Cómo encaja la visión en estos sistemas lo explicamos en Robot de picking con visión artificial e IA: cómo coge lo que nunca ha visto y cuándo compensa.
Si la célula trabaja productos muy distintos, un cambiador automático permite usar la pinza adecuada en cada ciclo, sumando su peso y el tiempo de cada cambio.
Pruebas con el producto real: el peor caso manda
Ninguna hoja de cálculo sustituye a la prueba. La herramienta se valida con el peor producto real: cajas húmedas, bolsas mal cerradas, piezas con aceite, cartón de otro proveedor.
Un protocolo razonable de pruebas incluye:
- Muestra representativa: el formato más pesado, el más ligero, el más blando, el de peor cartón y el que tiene film o etiquetas.
- Ciclos repetidos, no un solo agarre. Cientos de cogidas por referencia permiten ver fallos que en diez intentos no aparecen.
- Movimiento real: aceleraciones, giros y paradas de emergencia con carga, no solo subir y bajar.
- Medida del vacío o de la fuerza en cada prueba, registrada, para comparar con el cálculo.
- Condiciones ambientales del puesto: frío, humedad o polvo si la célula va a trabajar así.
El resultado debe ser una tasa de éxito por referencia y una lista de excepciones con su tratamiento. Lo que no se pueda coger con garantías se saca del alcance del robot por escrito, antes del pedido, no después.
Checklist: qué preguntar al proveedor de la pinza
Antes de aprobar el diseño de la herramienta de agarre, pide respuesta escrita a estas preguntas:
- Qué referencias se han probado, con qué muestra y cuántos ciclos por referencia.
- Qué nivel de vacío o qué fuerza se ha medido con el peor embalaje, y qué coeficiente de seguridad se ha aplicado.
- Peso de la herramienta y cómo afecta a la carga útil y al momento de inercia admisible del robot.
- Cómo se detecta la pérdida de agarre: vacuostatos, sensores de posición de los dedos, detector de presencia.
- Qué ocurre si se corta el aire o la energía: retención de la carga, válvulas antirretorno, frenos.
- Consumo de aire previsto por ciclo y por hora, y si los eyectores tienen función de ahorro.
- Interfaz mecánica según ISO 9409-1 y conexiones de aire, vacío y señales.
- Piezas de desgaste, como labios, dedos o almohadillas, su vida estimada y el stock recomendado.
- Tiempo y procedimiento de cambio de formato o de herramienta.
- Cómo se ha incluido la herramienta en la evaluación de riesgos de la célula según ISO 10218-2.
Si la célula completa la contratas llave en mano, revisa qué incluye el alcance en Célula robotizada llave en mano: qué incluye, qué no y cómo exigirlo.
Cómo lo resolvemos en Shuttlia
En Shuttlia el agarre se diseña al principio, con el producto encima de la mesa. Nuestro método:
- Toma de datos: surtido completo, pesos, dimensiones, embalajes, estado real del cartón y condiciones del puesto, con especial atención a las referencias difíciles.
- Layout y simulación: definimos la célula con la herramienta elegida, comprobamos alcance, carga útil e inercia del robot y simulamos el ciclo con aceleraciones realistas.
- Pruebas de agarre con tu producto y cálculo documentado de fuerzas y vacío, con los supuestos escritos y la lista de excepciones.
- Propuesta cerrada con rango de inversión, con la herramienta, sus repuestos y su detección de fallo incluidos en el alcance.
- Integración con tus líneas, ERP o WMS, validación en obra y servicio posventa con mantenimiento preventivo de labios, dedos y circuitos de aire.
Si tu célula pierde cajas o va más lenta de lo prometido, pide tu estudio gratuito y revisamos el agarre con los datos de tu operación.
Conclusión
Las pinzas robot y las ventosas no son un accesorio. Definen qué productos puede manejar la célula, a qué velocidad y con qué fiabilidad. El cálculo es sencillo, fuerza igual a diferencia de presión por superficie, pero los datos de entrada mandan: un vacío medido a la mitad del supuesto duplica el número de ventosas.
Elige el agarre por el peor producto, mide con muestra real, controla el aire y exige que la herramienta entre en la evaluación de riesgos.
¿Lo aplicamos a tu almacén?
Cuéntanos tus palés, referencias y picos. Te devolvemos sin coste el cuello de botella, la solución que encaja y un rango de inversión.
Pide tu estudio gratuitoPreguntas frecuentes
¿Las ventosas dejan marcas en el producto?
Pueden dejarlas si el material del labio o el nivel de vacío no son los adecuados para el embalaje. Se eliminan eligiendo el labio según la superficie, limitando el vacío a lo necesario y probando con el producto real. En embalajes impresos o delicados conviene incluir esa comprobación en las pruebas de aceptación.
¿Cómo se detecta si el agarre falla?
En herramientas de vacío, con vacuostatos que confirman el nivel de vacío antes de mover la carga y vigilan que no caiga durante la trayectoria. En pinzas mecánicas, con sensores de posición de los dedos o de presencia de pieza. La señal debe ir al control para detener el movimiento o depositar la carga de forma segura.
¿Ventosa o pinza de dedos para cajas de cartón?
Para cajas cerradas con cara superior plana, la ventosa suele ser la opción más rápida y compacta. Si el cartón es muy poroso, las cajas pesan mucho o vienen deformadas, conviene valorar una herramienta mixta o una horquilla. La decisión sale de las pruebas con la peor caja del surtido.
¿Qué coeficiente de seguridad se aplica al calcular ventosas?
No hay un valor universal. Depende de la orientación del agarre, de las aceleraciones, del estado del embalaje y de las consecuencias de una caída. Lo importante es que el proveedor declare el coeficiente usado, el vacío medido y el cálculo completo, y que la evaluación de riesgos cubra la caída de la carga.
¿Merece la pena un cambiador automático de herramienta?
Merece la pena cuando el surtido no se puede coger con una sola herramienta sin perder fiabilidad y los cambios son frecuentes. Hay que sumar el peso del cambiador a la carga del robot y el tiempo de cada cambio al ciclo. Si los cambios son pocos al día, un cambio manual rápido puede bastar.
¿Cuánto aire consume una herramienta de vacío?
Depende del tipo de generador, del número de circuitos y del ciclo. Pide al proveedor el consumo por ciclo y por hora con tu producto, y valora eyectores con ahorro de aire o bombas eléctricas. Para orientar la decisión con tus datos, /#estudio y lo calculamos contigo.
Fuentes
- BIPM - Resolución 4 de la 10.ª CGPM (1954): definición de la atmósfera normal
- ISO - ISO 9409-1:2004 Manipulating industrial robots. Mechanical interfaces. Part 1: Plates
- ISO - ISO 10218-2:2025 Robotics. Safety requirements. Part 2: Industrial robot applications and robot cells
- U.S. Department of Energy - Assessment of the Market for Compressed Air Efficiency Services
- INSST - Manipulación manual de cargas (tema 68)
- UC Berkeley IEOR - Learning ambidextrous robot grasping policies (Science Robotics, 2019)