Robot de picking con visión artificial e IA: cómo coge lo que nunca ha visto y cuándo compensa
- Un robot de picking con visión artificial combina una cámara 3D, un modelo de IA que propone puntos de agarre y una herramienta, normalmente de vacío, para coger artículos variados de una caja revuelta.
- La investigación de referencia muestra el salto: Dex-Net 2.0 se entrenó con 6,7 millones de muestras sintéticas y logró un 93 % de éxito en objetos conocidos, y Dex-Net 4.0 superó el 95 % de fiabilidad con más de 300 cogidas por hora.
- Aprender a coger cuesta datos: el trabajo de Levine y otros reunió más de 800.000 intentos de agarre en dos meses con entre 6 y 14 robots. Hoy los casos difíciles siguen siendo objetos transparentes, bolsas flexibles y cajas apretadas.
- La IA ya está en las empresas: el 21,1 % de las españolas de 10 o más empleados la usaba en el primer trimestre de 2025, según el INE, y el 20 % de las de la UE, según Eurostat.
- La cifra que decide es la tasa de éxito con tus artículos reales, junto con lo que pasa cuando el agarre falla.
Coger un objeto de una caja revuelta es fácil para una persona y muy difícil para una máquina. Durante décadas los robots solo cogían piezas iguales en posiciones conocidas. Si la pieza cambiaba, había que reprogramar.
La visión 3D y los modelos de IA entrenados con millones de agarres han cambiado eso. Hoy hay robots de picking con visión artificial que cogen artículos que nunca han visto, con tasas de éxito que hace diez años solo existían en laboratorio.
Pero que funcione en una demostración no significa que funcione con tu surtido. En este artículo explicamos cómo trabaja un robot de picking con visión, qué dice la investigación publicada sobre sus tasas de éxito, dónde rinde y dónde no, cómo calcular cuántos robots necesitas, con un ejemplo con supuestos, y qué preguntar al proveedor. Los datos están enlazados a su fuente.
Cómo funciona un robot de picking con visión artificial
El ciclo tiene cuatro pasos que se repiten en uno o dos segundos:
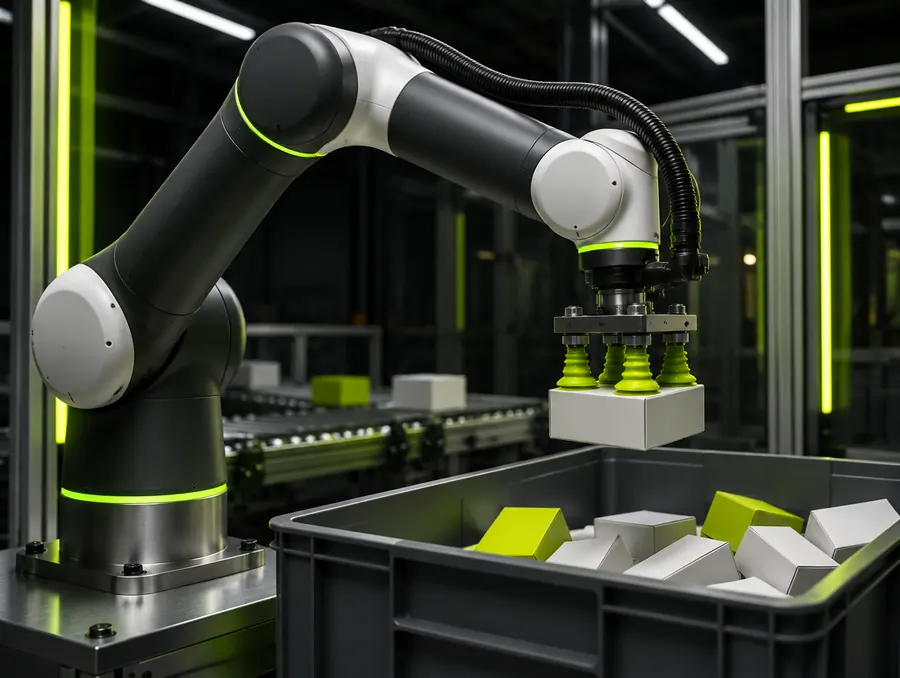
- Captura: una cámara 3D, sobre la caja o en el propio robot, obtiene una imagen de profundidad del contenido.
- Propuesta de agarre: un modelo de IA analiza la imagen y propone puntos de agarre con una probabilidad de éxito para cada uno.
- Ejecución: el robot elige el mejor candidato, se aproxima y coge el artículo con ventosa o pinza.
- Verificación: sensores de vacío, de fuerza o una segunda imagen confirman que el artículo está cogido y es uno solo, y el robot lo deposita en su destino.
La clave está en el segundo paso. Los sistemas antiguos comparaban la imagen con un modelo 3D de cada pieza. Los actuales aprenden qué zonas de una superficie son buenas para agarrar, sin necesidad de conocer el objeto. Por eso pueden trabajar con surtidos de miles de referencias que cambian cada temporada.
La herramienta sigue siendo decisiva. La mayoría de sistemas logísticos usan vacío porque coge por una sola cara, pero con bolsas, blísteres o artículos sin superficie plana se combinan ventosas y pinzas. Sus criterios de elección los tratamos en Pinzas robot y ventosas: cómo elegir la herramienta de agarre que decide el éxito de la célula.
Qué dice la investigación sobre las tasas de éxito
La investigación publicada ayuda a separar lo posible de lo prometido. Tres trabajos marcan el camino:
En 2016, un equipo de investigación publicó en arXiv un sistema que aprendía a coger objetos a partir de la experiencia. Para entrenarlo recogieron más de 800.000 intentos de agarre durante dos meses, con entre 6 y 14 robots trabajando a la vez. Fue la demostración de que aprender de datos funcionaba, pero también de lo caro que era conseguir esos datos en robots reales.
Dex-Net 2.0, de la Universidad de California en Berkeley, resolvió el problema con datos sintéticos: 6,7 millones de muestras generadas por ordenador. En más de 1.000 pruebas físicas planificó agarres en unos 0,8 segundos, logró un 93 % de éxito con objetos conocidos de geometría difícil y un 99 % de precisión con 40 objetos domésticos nuevos. Conviene leerlo con cuidado: son pruebas de laboratorio, y las cámaras de profundidad tienen dificultades con superficies transparentes o brillantes.
Dex-Net 4.0, publicado en Science Robotics en 2019, entrenó con 5 millones de imágenes sintéticas una política que elige entre ventosa y pinza. En un robot físico vació cajas de hasta 25 objetos nuevos con fiabilidad superior al 95 % y más de 300 cogidas por hora.
Lectura de ingeniero: los mejores resultados de laboratorio rondan el 95 %. Eso significa que, incluso en condiciones controladas, uno de cada veinte intentos puede fallar. En operación hay que diseñar qué pasa con ese fallo.
Dónde rinde y dónde no
Un robot de picking con visión rinde cuando el artículo, el contenedor y el flujo ayudan:
- Artículos con al menos una cara plana o semiplana, opacos y de peso moderado.
- Contenedores sin separadores complicados y con los artículos sin entrelazar.
- Flujos estables, con volumen suficiente para que el robot trabaje muchas horas.
- Procesos donde un fallo ocasional se puede reintentar o desviar sin parar la línea.
Las aplicaciones típicas son el picking de unidades en e-commerce con muchas referencias pequeñas, la inducción automática a sorters, los puestos de mercancía a persona y la reposición de unidades. El puesto de mercancía a persona, donde la caja llega al robot igual que llegaría a un operario, lo explicamos en Mercancía a persona: cómo funciona, cuándo compensa y cómo se dimensiona.
Y estos son los casos difíciles:
- Objetos transparentes o muy reflectantes, que la cámara de profundidad no ve bien.
- Bolsas flexibles con aire, textiles sueltos y artículos que se enredan.
- Artículos muy pesados para la herramienta o muy pequeños para la ventosa.
- Cajas con artículos apretados, donde no hay hueco para entrar.
Criterio práctico: clasifica tu surtido en fácil, medio y difícil antes de hablar con proveedores. Si el difícil es un porcentaje grande de las unidades, el robot necesitará un puesto manual al lado.
Robot de picking frente a picking manual y otras opciones
Esta tabla compara el robot de picking con visión con las alternativas más habituales para el picking de unidades.
| Criterio | Picking manual en estantería | Mercancía a persona con operario | Robot de picking con visión |
|---|---|---|---|
| Variedad de artículos | Toda | Toda | Alta, con excepciones por forma y material |
| Ritmo sostenido | Limitado por los recorridos | Alto, sin recorridos | Constante, sin pausas, limitado por el ciclo |
| Fallos | Errores de referencia y cantidad | Errores bajos con ayudas visuales | Agarres fallidos que se reintentan o desvían |
| Turnos | Requiere personal en cada turno | Requiere personal en cada turno | Puede cubrir turnos con supervisión |
| Requisitos previos | Pocos | Sistema de almacén automático | Mercancía a persona o flujo de cajas, datos de artículos |
| Cuándo encaja | Volúmenes bajos o surtido cambiante | Volúmenes medios y altos | Volúmenes altos, surtido compatible, dificultad de contratación |
El robot no sustituye al sistema de almacenaje. Necesita que alguien le traiga la caja: un miniload, un shuttle, AMR o un transportador. Por eso la decisión suele ser en dos tiempos: primero el sistema de mercancía a persona, después robotizar una parte de los puestos.
¿Qué parte de tu surtido podría preparar un robot de picking con visión?
Clasificamos tu surtido y calculamos con tus datos cuántos robots y cuántos puestos manuales necesitas, antes de invertir.
Pide un estudio de robotizaciónEjemplo con supuestos: cuántos robots necesitas
Ejemplo con supuestos. Todos los valores son hipotéticos y sirven solo para mostrar el método. En un proyecto real salen de tu histórico de pedidos y de pruebas con tus artículos.
Situación: centro de e-commerce que necesita preparar 6.000 unidades al día en dos turnos de 8 horas.
Supuestos:
- Demanda media: 6.000 / 16 = 375 unidades por hora.
- Un 10 % de las unidades son artículos difíciles que se desvían a un puesto manual.
- El robot hace 400 ciclos por hora.
- Tasa de éxito al primer intento del 90 %; los fallos se reintentan en el ciclo siguiente.
- Disponibilidad del sistema, descontando paradas y cambios de caja, del 90 %.
Fórmula del rendimiento efectivo: Re = C × p × D
- Re: unidades por hora que prepara el robot.
- C: ciclos por hora.
- p: tasa de éxito por intento.
- D: disponibilidad.
Paso 1. Demanda para el robot: 375 × 0,90 = 337,5 unidades por hora. Las otras 37,5 van al puesto manual.
Paso 2. Rendimiento efectivo: Re = 400 × 0,90 × 0,90 = 324 unidades por hora.
Paso 3. Robots necesarios: 337,5 / 324 = 1,04. Un solo robot va al límite, sin margen para picos. Con dos robots, cada uno trabaja al 52 % y hay holgura.
Paso 4. Prueba de estrés: si con tus artículos reales la tasa de éxito baja al 80 %, Re = 400 × 0,80 × 0,90 = 288 unidades por hora y harían falta 337,5 / 288 = 1,17 robots. Dos robots siguen bastando, pero uno ya no.
La variable que más mueve el resultado es p, la tasa de éxito con tu surtido. Si quieres saber cuántos robots y cuántos puestos manuales necesitas con tus datos, pide tu estudio gratuito y lo calculamos contigo.
Datos que necesita el sistema y cómo se integra
Un robot de picking no trabaja solo. Necesita información y un flujo alrededor:
- Maestro de artículos: dimensiones, peso, tipo de embalaje y si es apto para el robot. Sin este dato, el sistema no sabe qué desviar.
- Contenedores y destinos: qué caja llega, qué artículo y cuántas unidades hay que sacar, y dónde dejarlas.
- Gestión de excepciones: qué hace el sistema cuando no encuentra un buen agarre, coge dos unidades o deja caer una.
- Trazabilidad: registro de cada intento, éxito o fallo, para mejorar el modelo y para auditar.
La integración se hace con el sistema de control del almacén, que reparte el trabajo entre robots y puestos manuales. La diferencia entre WMS, WCS y WES la explicamos en WMS WCS WES: qué decide cada sistema en un almacén automático y cómo repartirlos.
La IA ya no es una rareza en la empresa. Según el INE, el 21,1 % de las empresas españolas de 10 o más empleados usaba inteligencia artificial en el primer trimestre de 2025, y el 13,4 % de las de menos de 10 empleados. En el conjunto de la UE, Eurostat sitúa la cifra en el 20 % en 2025, frente al 13,5 % de 2024. Pero esos datos hablan de IA en general. En picking, lo que importa es la tasa de éxito con tus artículos.
Checklist: qué preguntar al proveedor antes de decidir
Antes de firmar, pide respuesta escrita a estas preguntas:
- Tasa de éxito al primer intento y tras reintentos con una muestra de tus artículos reales, por familia.
- Ciclos por hora medidos con tus artículos y tus contenedores, no con los de la demostración.
- Qué artículos quedan fuera y qué porcentaje de unidades representan en tu histórico.
- Cómo se detectan dobles cogidas, caídas y artículos dañados.
- Qué pasa cuando falla el agarre: reintento, desvío a puesto manual o aviso a un operario.
- Cómo se incorporan artículos nuevos: si hace falta entrenar o se cogen sin preparación previa.
- Disponibilidad comprometida, mantenimiento previsto y repuestos de la herramienta.
- Cómo se integra con tu WMS y qué datos del maestro de artículos necesita.
- Evaluación de riesgos de la célula conforme a la ISO 10218-2:2025 y medidas para las personas que atienden excepciones.
- Qué registros entrega del rendimiento y cómo se mide en la prueba de aceptación.
Las pruebas de aceptación deben medir exactamente esos indicadores. Cómo plantearlas lo explicamos en Prueba de aceptación SAT: cómo comprobar que la instalación cumple.
Cómo lo resolvemos en Shuttlia
En Shuttlia el robot es la última pieza, no la primera. Nuestro método:
- Toma de datos: histórico de pedidos, maestro de artículos y clasificación del surtido en fácil, medio y difícil para el robot.
- Layout y simulación: diseñamos el flujo de mercancía a persona y los puestos robotizados y manuales, y simulamos con tasas de éxito realistas y escenarios de estrés.
- Pruebas con tus artículos antes de cerrar el alcance, con los resultados documentados.
- Propuesta cerrada con rango de inversión, que incluye la gestión de excepciones y los puestos manuales de apoyo.
- Integración con tu WMS o ERP, puesta en marcha, prueba de aceptación con indicadores medibles y servicio posventa.
Si estás valorando robotizar el picking de unidades, pide tu estudio gratuito y vemos con tus datos qué parte del surtido puede coger un robot.
Conclusión
Un robot de picking con visión artificial ya puede coger artículos que nunca ha visto. La investigación muestra tasas de éxito por encima del 90 %, con los mejores resultados de laboratorio por encima del 95 %. Pero los objetos transparentes, las bolsas flexibles y las cajas apretadas siguen siendo difíciles.
La decisión no depende de la demostración, sino de tres números de tu operación: qué parte del surtido es apta, qué tasa de éxito se mide con tus artículos y qué pasa con los fallos. Con esos números, el cálculo de robots y puestos manuales es directo.
¿Lo aplicamos a tu almacén?
Cuéntanos tus palés, referencias y picos. Te devolvemos sin coste el cuello de botella, la solución que encaja y un rango de inversión.
Pide tu estudio gratuitoPreguntas frecuentes
¿Un robot de picking con visión coge bolsas y blísteres?
Muchos sistemas sí, sobre todo si la bolsa tiene una cara plana y no está muy hinchada. Los artículos transparentes, muy reflectantes o muy flexibles siguen siendo un reto, porque la cámara de profundidad no los ve bien o la ventosa no sella. La única forma de saberlo es probar con tu muestra real.
¿Cuántas unidades por hora prepara?
Depende del artículo, del contenedor y del sistema. La investigación de Dex-Net 4.0 superó las 300 cogidas por hora en laboratorio, pero en operación cuentan la tasa de éxito y la disponibilidad. Pide ciclos por hora y tasa de éxito medidos con tus artículos y calcula el rendimiento efectivo.
¿Hay que entrenar el robot con cada artículo nuevo?
Los sistemas actuales están pensados para coger artículos sin entrenamiento específico, porque aprenden qué superficies son buenas para agarrar. Aun así, conviene que el maestro de artículos indique dimensiones, peso y aptitud, y que el proveedor explique cómo mejora el modelo con los fallos.
¿Qué pasa cuando el robot falla un agarre?
Lo habitual es reintentar en el ciclo siguiente con otro punto de agarre. Si tras varios intentos no lo consigue, el artículo se desvía a un puesto manual o se avisa a un operario. Ese circuito debe estar diseñado y dimensionado desde el principio.
¿Necesito un almacén automático para usar un robot de picking?
El robot necesita que la caja le llegue, así que suele trabajar en un puesto de mercancía a persona alimentado por miniload, shuttle, AMR o transportadores. En operaciones más pequeñas puede trabajar en un puesto de inducción o reposición con alimentación manual, pero el rendimiento depende de ese flujo.
¿Cómo sé si mi surtido es apto para un robot?
Clasifica tus artículos por forma, material, peso y embalaje y cruza esa clasificación con las unidades del histórico. Así sabes qué porcentaje del volumen puede coger un robot. Para hacerlo con método, /#estudio y lo analizamos con tus datos.
Fuentes
- Mahler et al. - Dex-Net 2.0: Deep Learning to Plan Robust Grasps with Synthetic Point Clouds and Analytic Grasp Metrics (arXiv, 2017)
- UC Berkeley IEOR - Learning ambidextrous robot grasping policies (Science Robotics, 2019)
- Levine et al. - Learning Hand-Eye Coordination for Robotic Grasping with Deep Learning and Large-Scale Data Collection (arXiv)
- INE - Encuesta sobre el uso de TIC y del comercio electrónico en las empresas 2024-2025
- Eurostat - 20% of EU enterprises use AI technologies (2025)
- ISO - ISO 10218-2:2025 Robotics. Safety requirements. Part 2: Industrial robot applications and robot cells